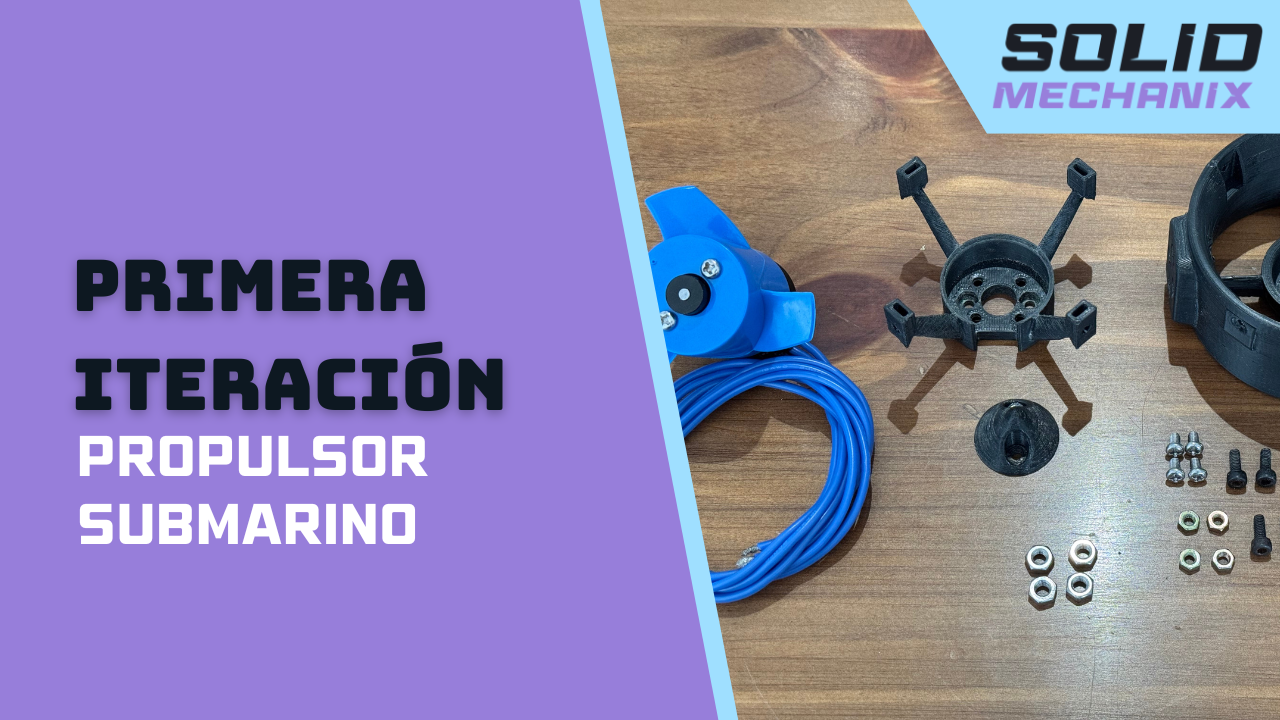
En esta primera iteración del proyecto, el enfoque estará en el desarrollo y prototipado de los propulsores. El propulsor submarino impreso en 3D es una parte crítica para cualquier vehículo subacuático, ya que determina su capacidad para moverse de manera eficiente bajo el agua, maniobrar y alcanzar los objetivos de la misión. A continuación, describiré el proceso de diseño de las piezas, la selección de componentes mecánicos y electrónicos, y las primeras pruebas de funcionamiento.
¿Qué es un propulsor submarino?
Antes de meternos al diseño y al ensamblaje, vale la pena aclarar de qué estamos hablando. Un propulsor submarino —también llamado thruster en inglés, propulsor acuático o propulsor de agua— es el componente que le da movimiento a un vehículo subacuático. En palabras simples, es el equivalente al motor de un avión, pero adaptado para empujar agua en lugar de aire. Los AUVs, ROVs y drones submarinos dependen completamente de estos propulsores para desplazarse, maniobrar y mantener su orientación bajo el agua.
Diseñar uno desde cero implica resolver tres retos: conseguir un motor que aguante estar sumergido sin corromperse, una carcasa que dirija el flujo de agua eficientemente, y un sistema de control electrónico que permita variar la velocidad y el sentido del giro. Aquí vamos a resolverlos los tres usando un motor brushless impermeabilizado, una carcasa impresa en 3D que podrás descargar más abajo, y un ESC bidireccional bastante económico. Si trabajas con vehículos subacuáticos, los propulsores submarinos son probablemente la pieza más crítica del diseño: si fallan, no hay misión.
Este artículo es parte del proyecto AUV Ai Apaec – [ver el proyecto completo].
Diseño del propulsor submarino impreso en 3D
El primer paso en el desarrollo de los propulsores ha sido escoger el motor y hélice a emplear en este componente. Para garantizar una buena eficiencia hidrodinámica, opté por un diseño existente en el mercado, un conjunto de motor y hélice bastante fácil de conseguir. Al momento de realizar la compra, tengan en cuenta que es necesario instalar hélices en sentido horario y anti-horario porque ayuda a reducir el efecto de torque sobre el vehículo y proporciona mayor estabilidad.
Propulsor escogido
Motor brushless F2838-350kv
Disponible en giro horario y antihorario
Este propulsor me parece el componente adecuado para prototipar nuestro vehículo. Tiene un precio adecuado y está impermeabilizado.
Click para comprar
La carcasa de los propulsores será impresa en 3D, lo que permite personalizar las dimensiones y adaptarlas perfectamente a la estructura del AUV.
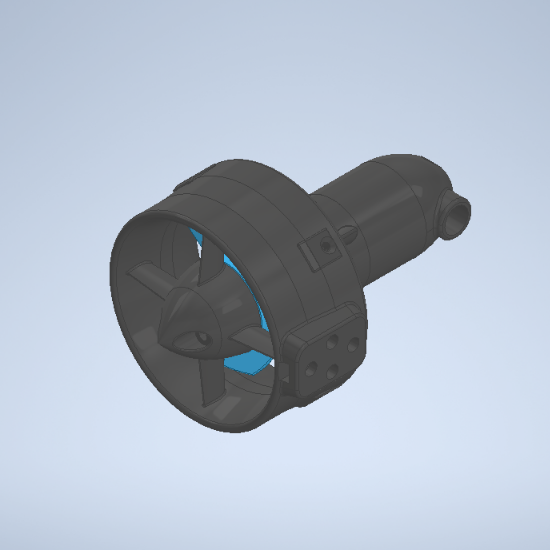
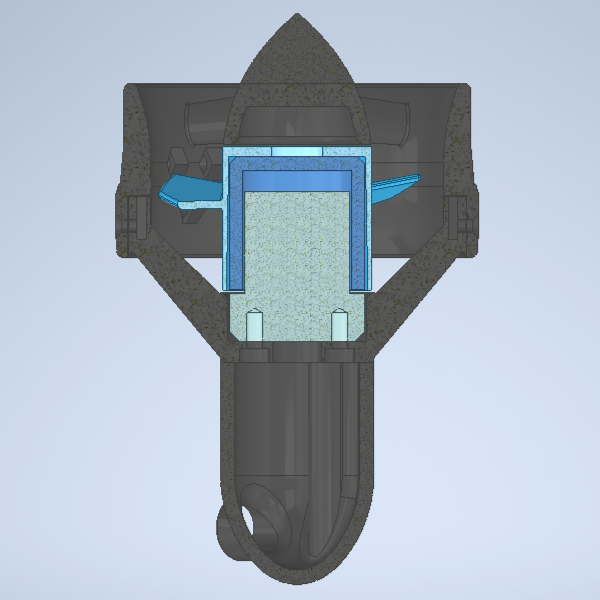
En la imagen superior muestro cómo he adaptado el diseño de la carcasa al propulsor seleccionado, garantizando un encaje bastante preciso. El material que recomiendo utilizar para este componente impreso es el PLA reforzado con fibra de carbono o el ASA, para asegurar una buena rigidez y tenacidad. También es una opción imprimir estas piezas en resina, para lo cual recomiendo usar alguna resina ABS o en su defecto resina PA (nylon), esto brinda bastante rigidez, mayor precisión y un acabado mucho más prolijo. Si quieres profundizar en las diferencias entre filamentos, te dejo nuestra guía de materiales comunes en impresión 3D.
Carcasa del propulsor
Carcasa para propulsor F2838-350kv
Versión FDM o para impresora de resina disponibles
Entra al link y descarga los archivos, de esta forma nos ayudas a mantener el proyecto andando.
Click para comprarEnsamblaje del propulsor submarino impreso en 3D
El ensamblaje del propulsor submarino impreso en 3D es bastante intuitivo, pero previo a las instrucciones les dejo un listado de los materiales necesarios para ejecutar este procedimiento:
- (1x) Kit de motor y hélice F2838-350kv.
- (1x) Kit de piezas impresas.
- (4x) Perno M2.5×6 INOX de cabeza plana.
- (4x) Tuerca M2.5 INOX.
- (4x) Tuerca M4 INOX.
- (2x) Perno M3x8 INOX de cabeza cilíndrica.
- (2x) Tuerca M3 INOX.
Si vas a imprimir la carcasa en la versión FDM, necesitas agregar los siguientes componentes:
- (2x) Tuerca M3 INOX.
- (2x) Perno M3x8 INOX de cabeza cilíndrica.
Si vas a imprimir la versión que tiene dos superficies de apoyo, que es la usada en el ensamblaje de la estructura central del AUV, vas a necesitar adicionalmente:
- (4x) Tuerca M4 INOX.
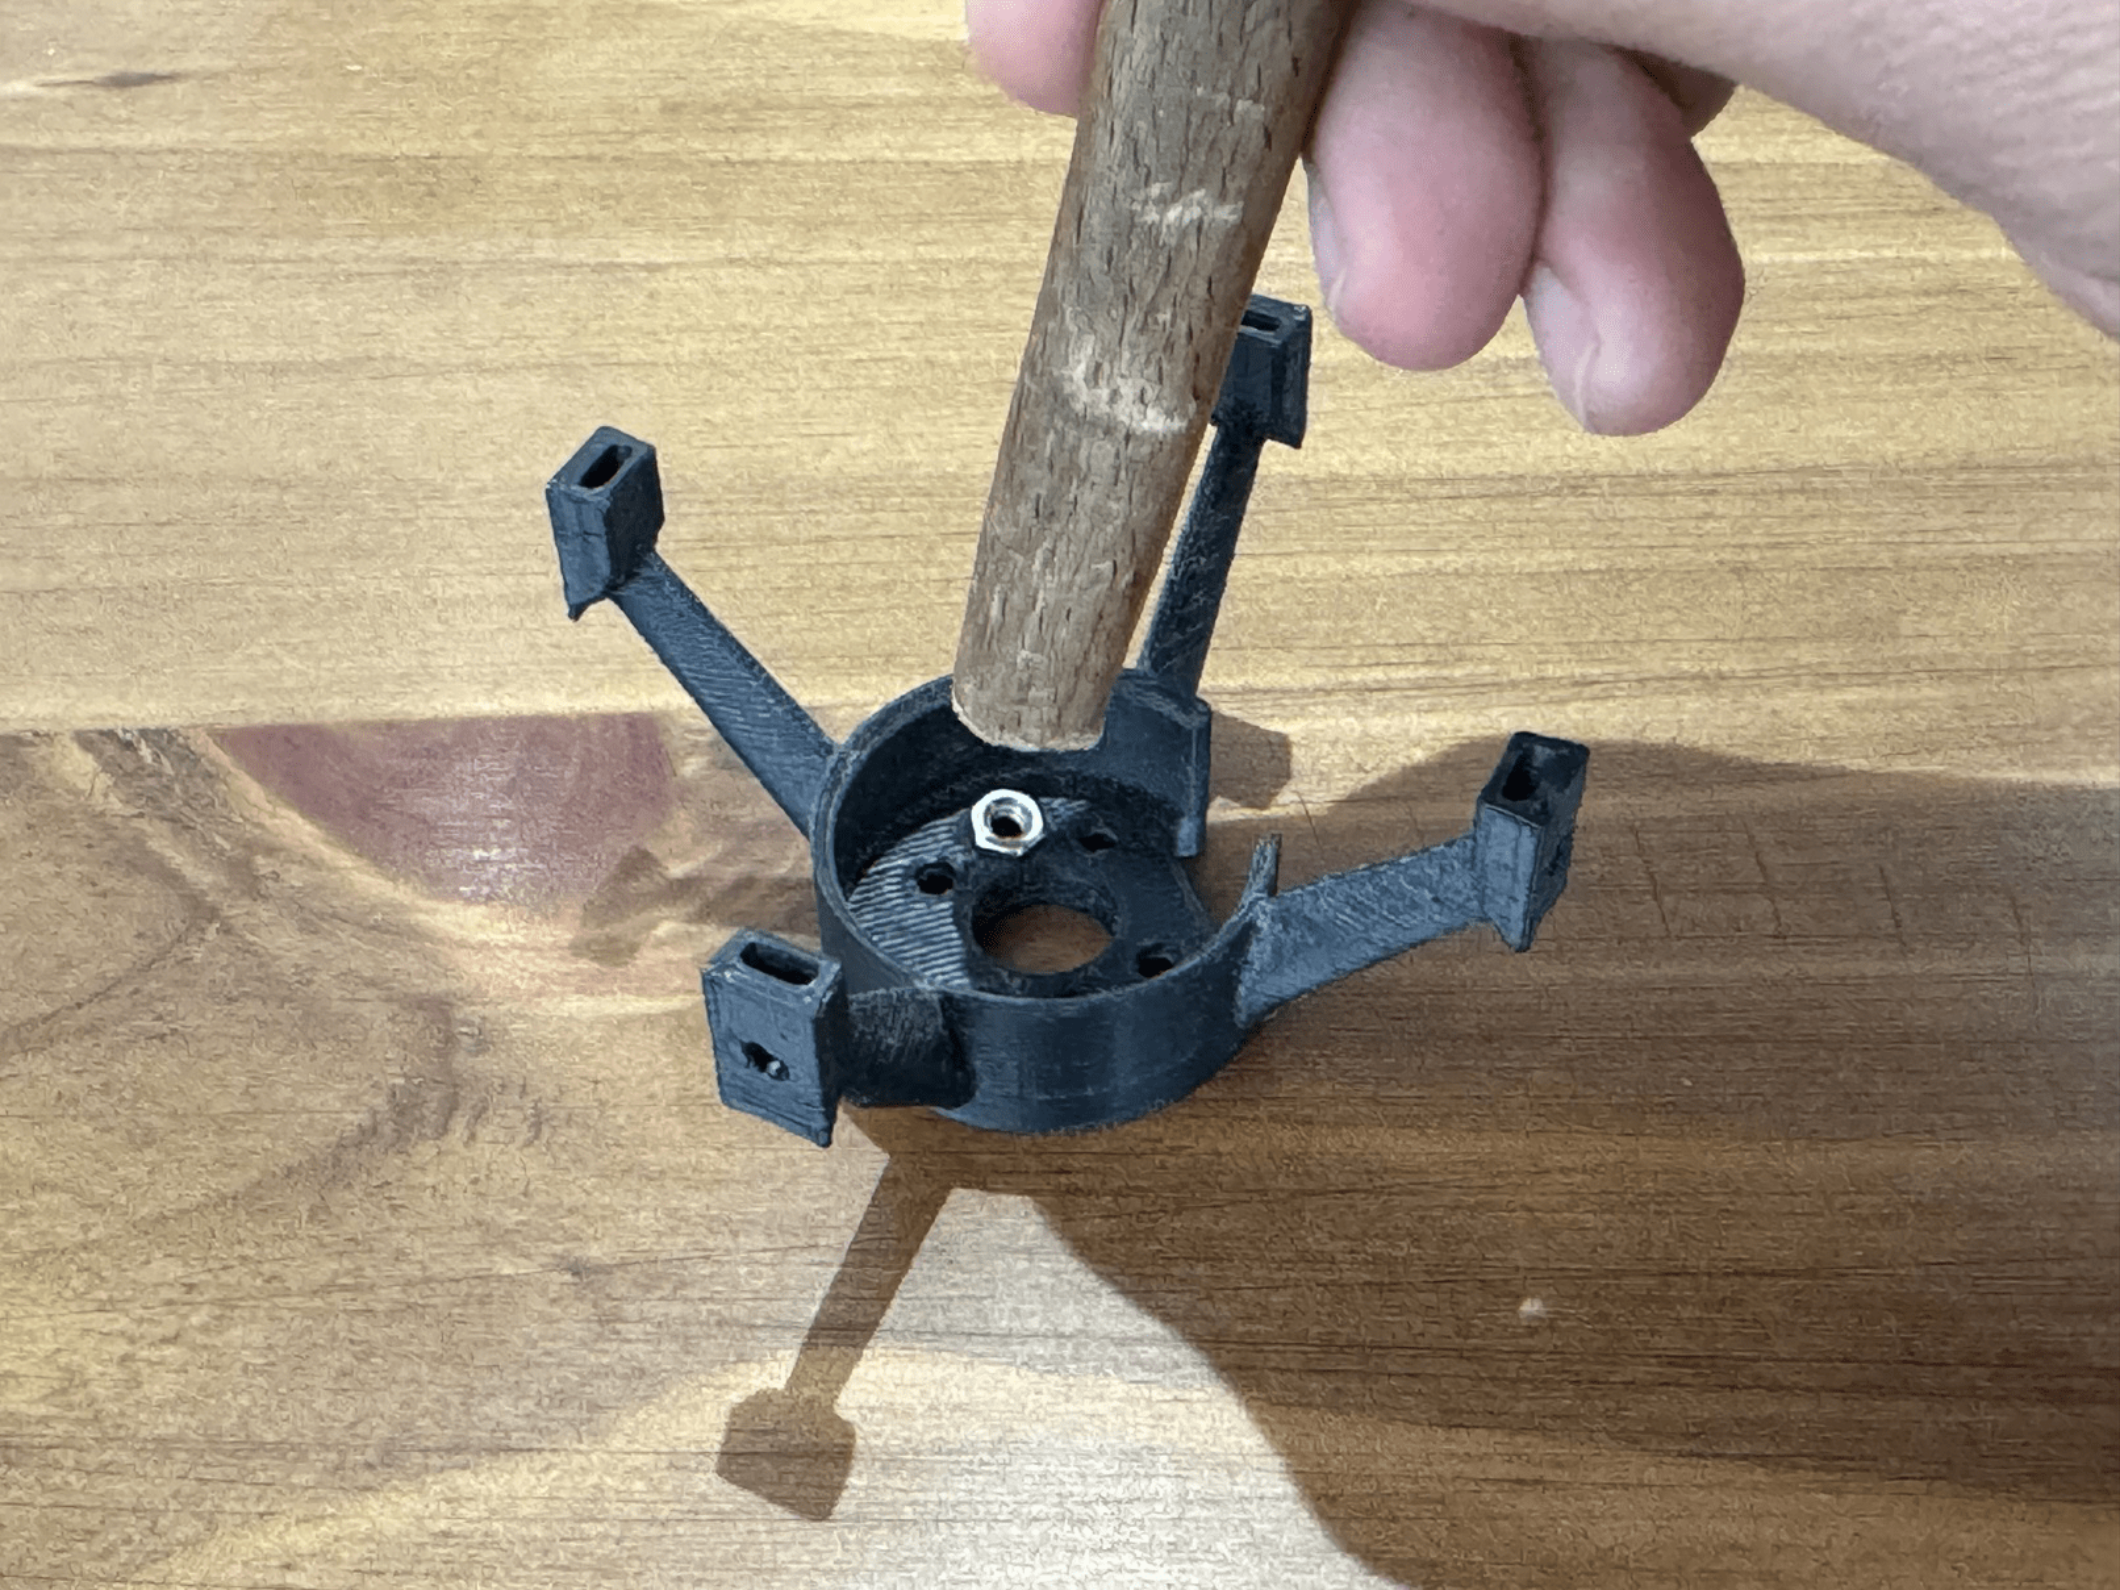
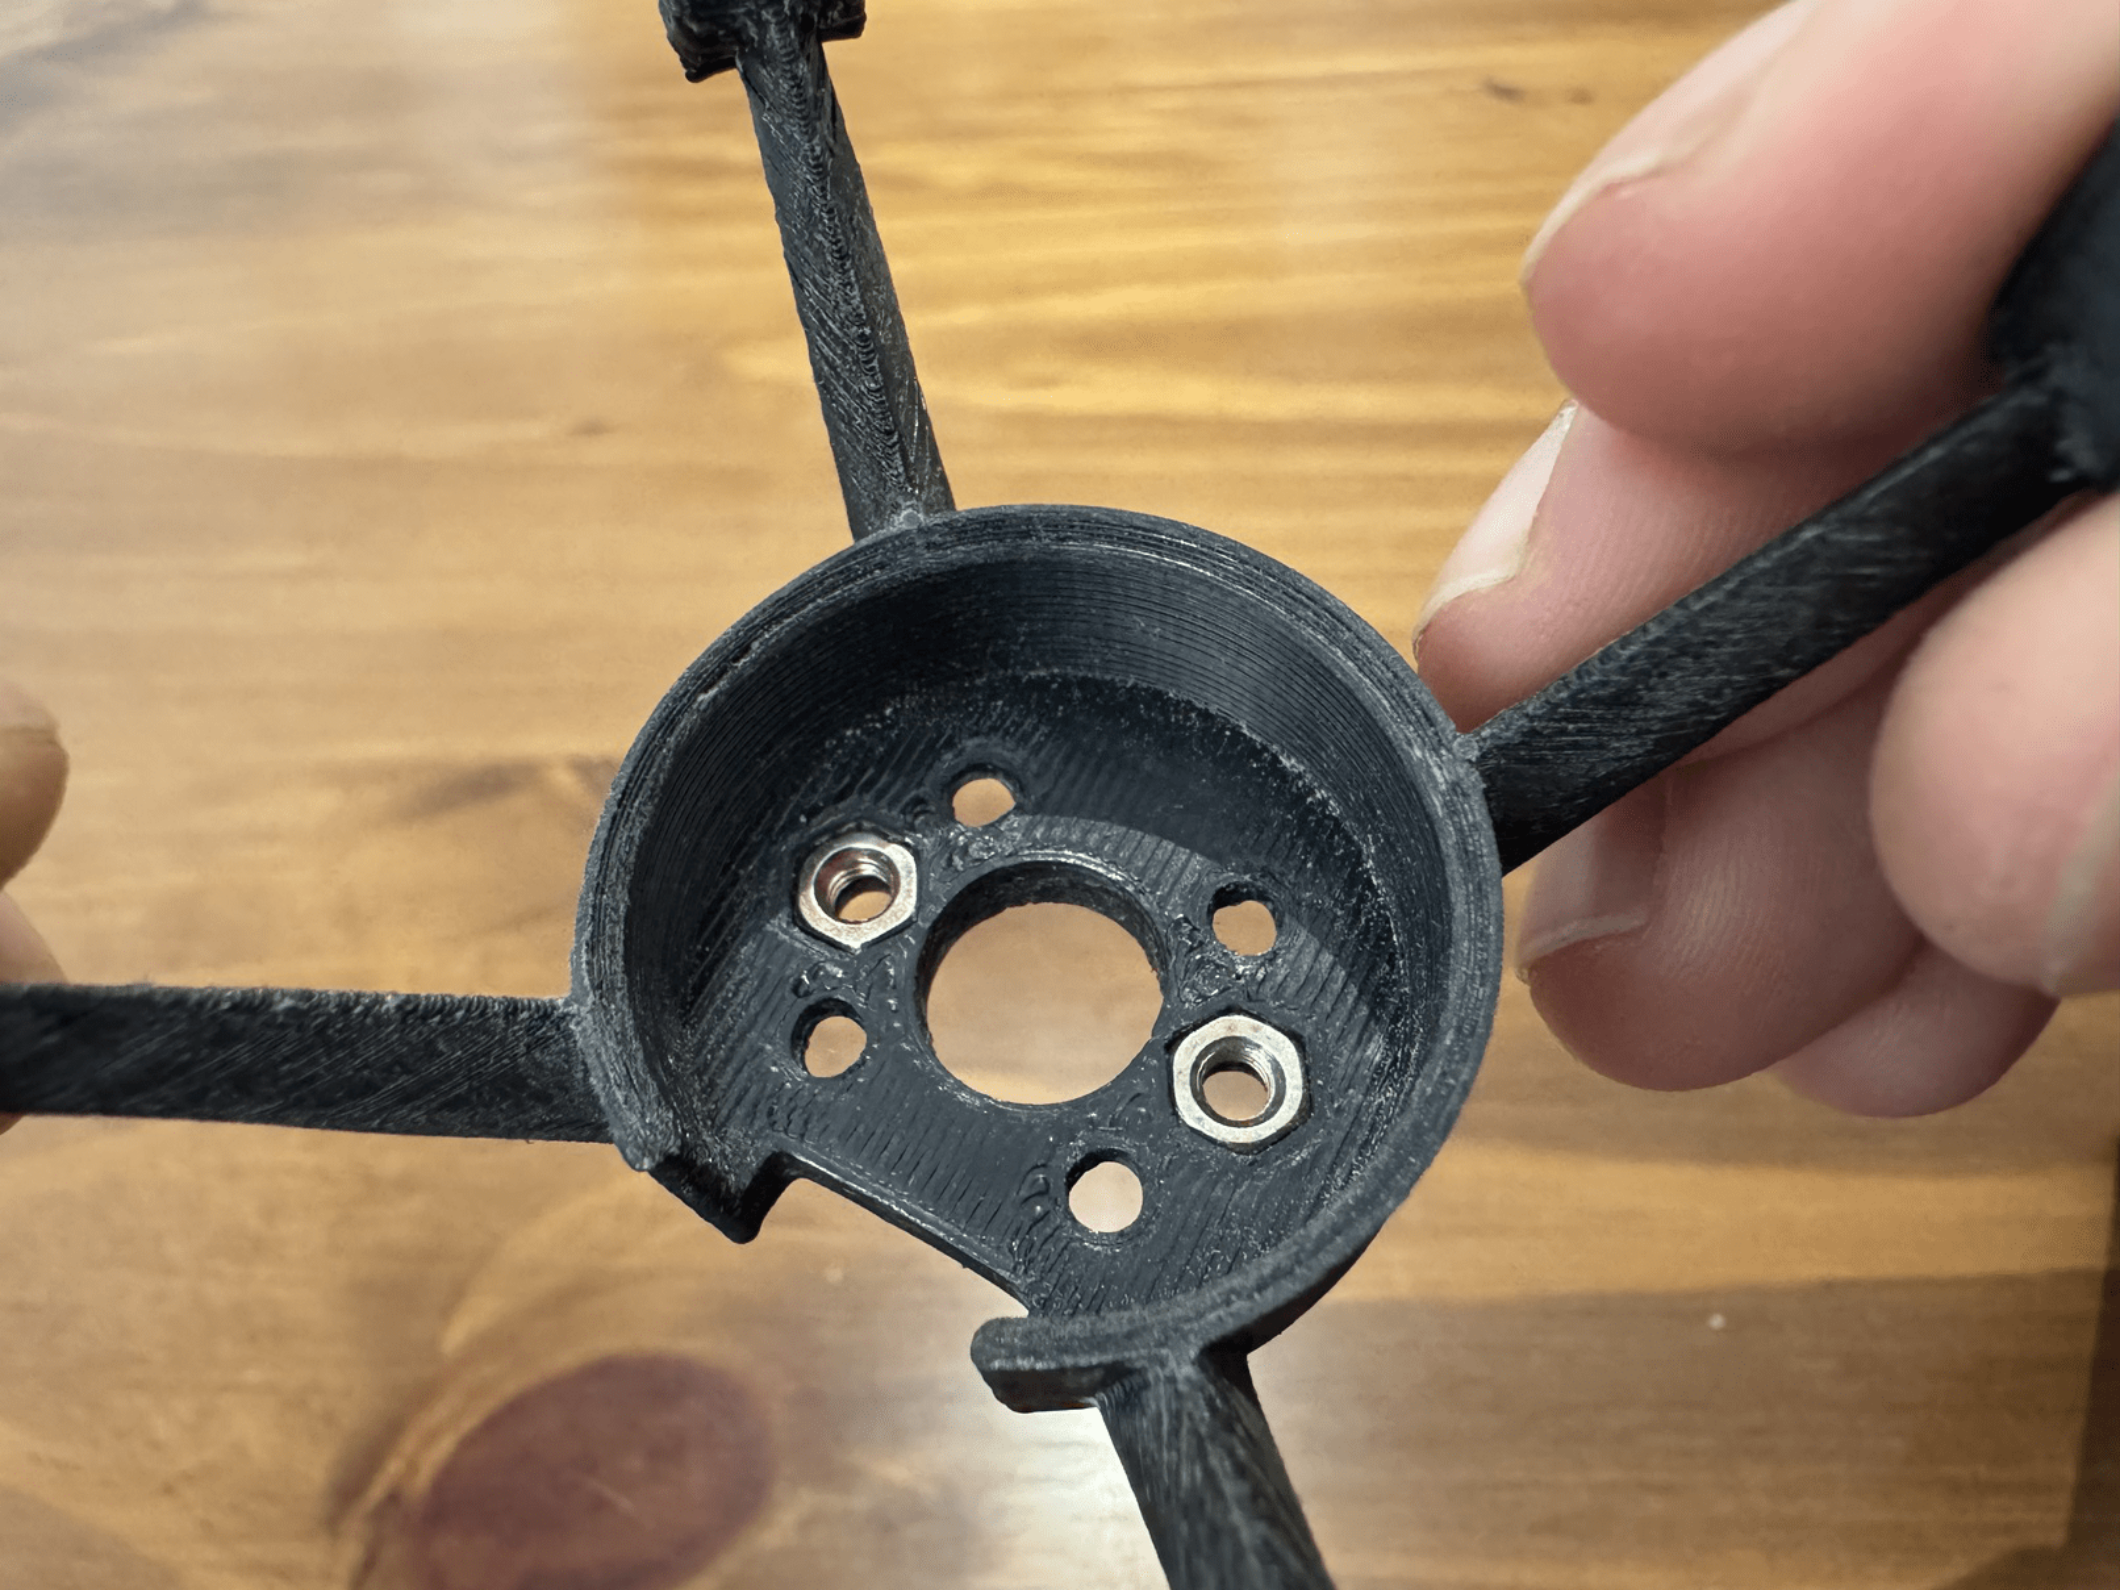
Paso 1: insertar tuercas M3 en la base
Inserta dos tuercas M3 en las ranuras de la base impresa. Asegúrate de que queden bien encajadas y a ras de la superficie.
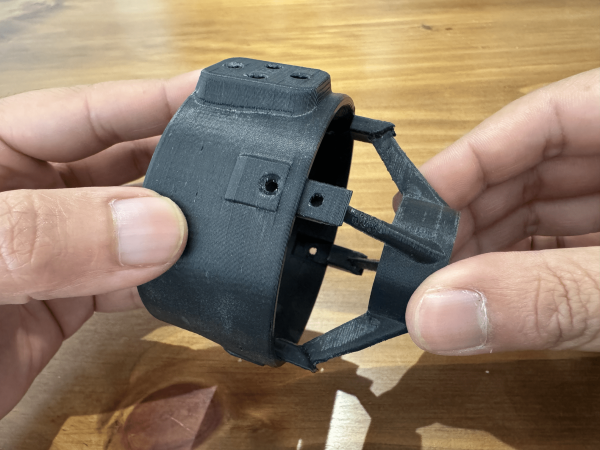
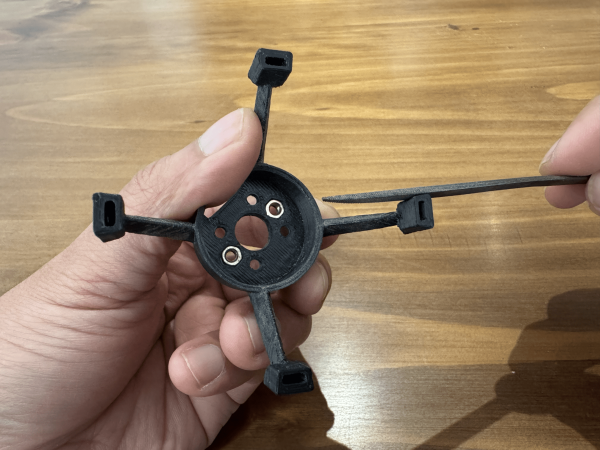
Paso 2: verificar el encaje de las piezas
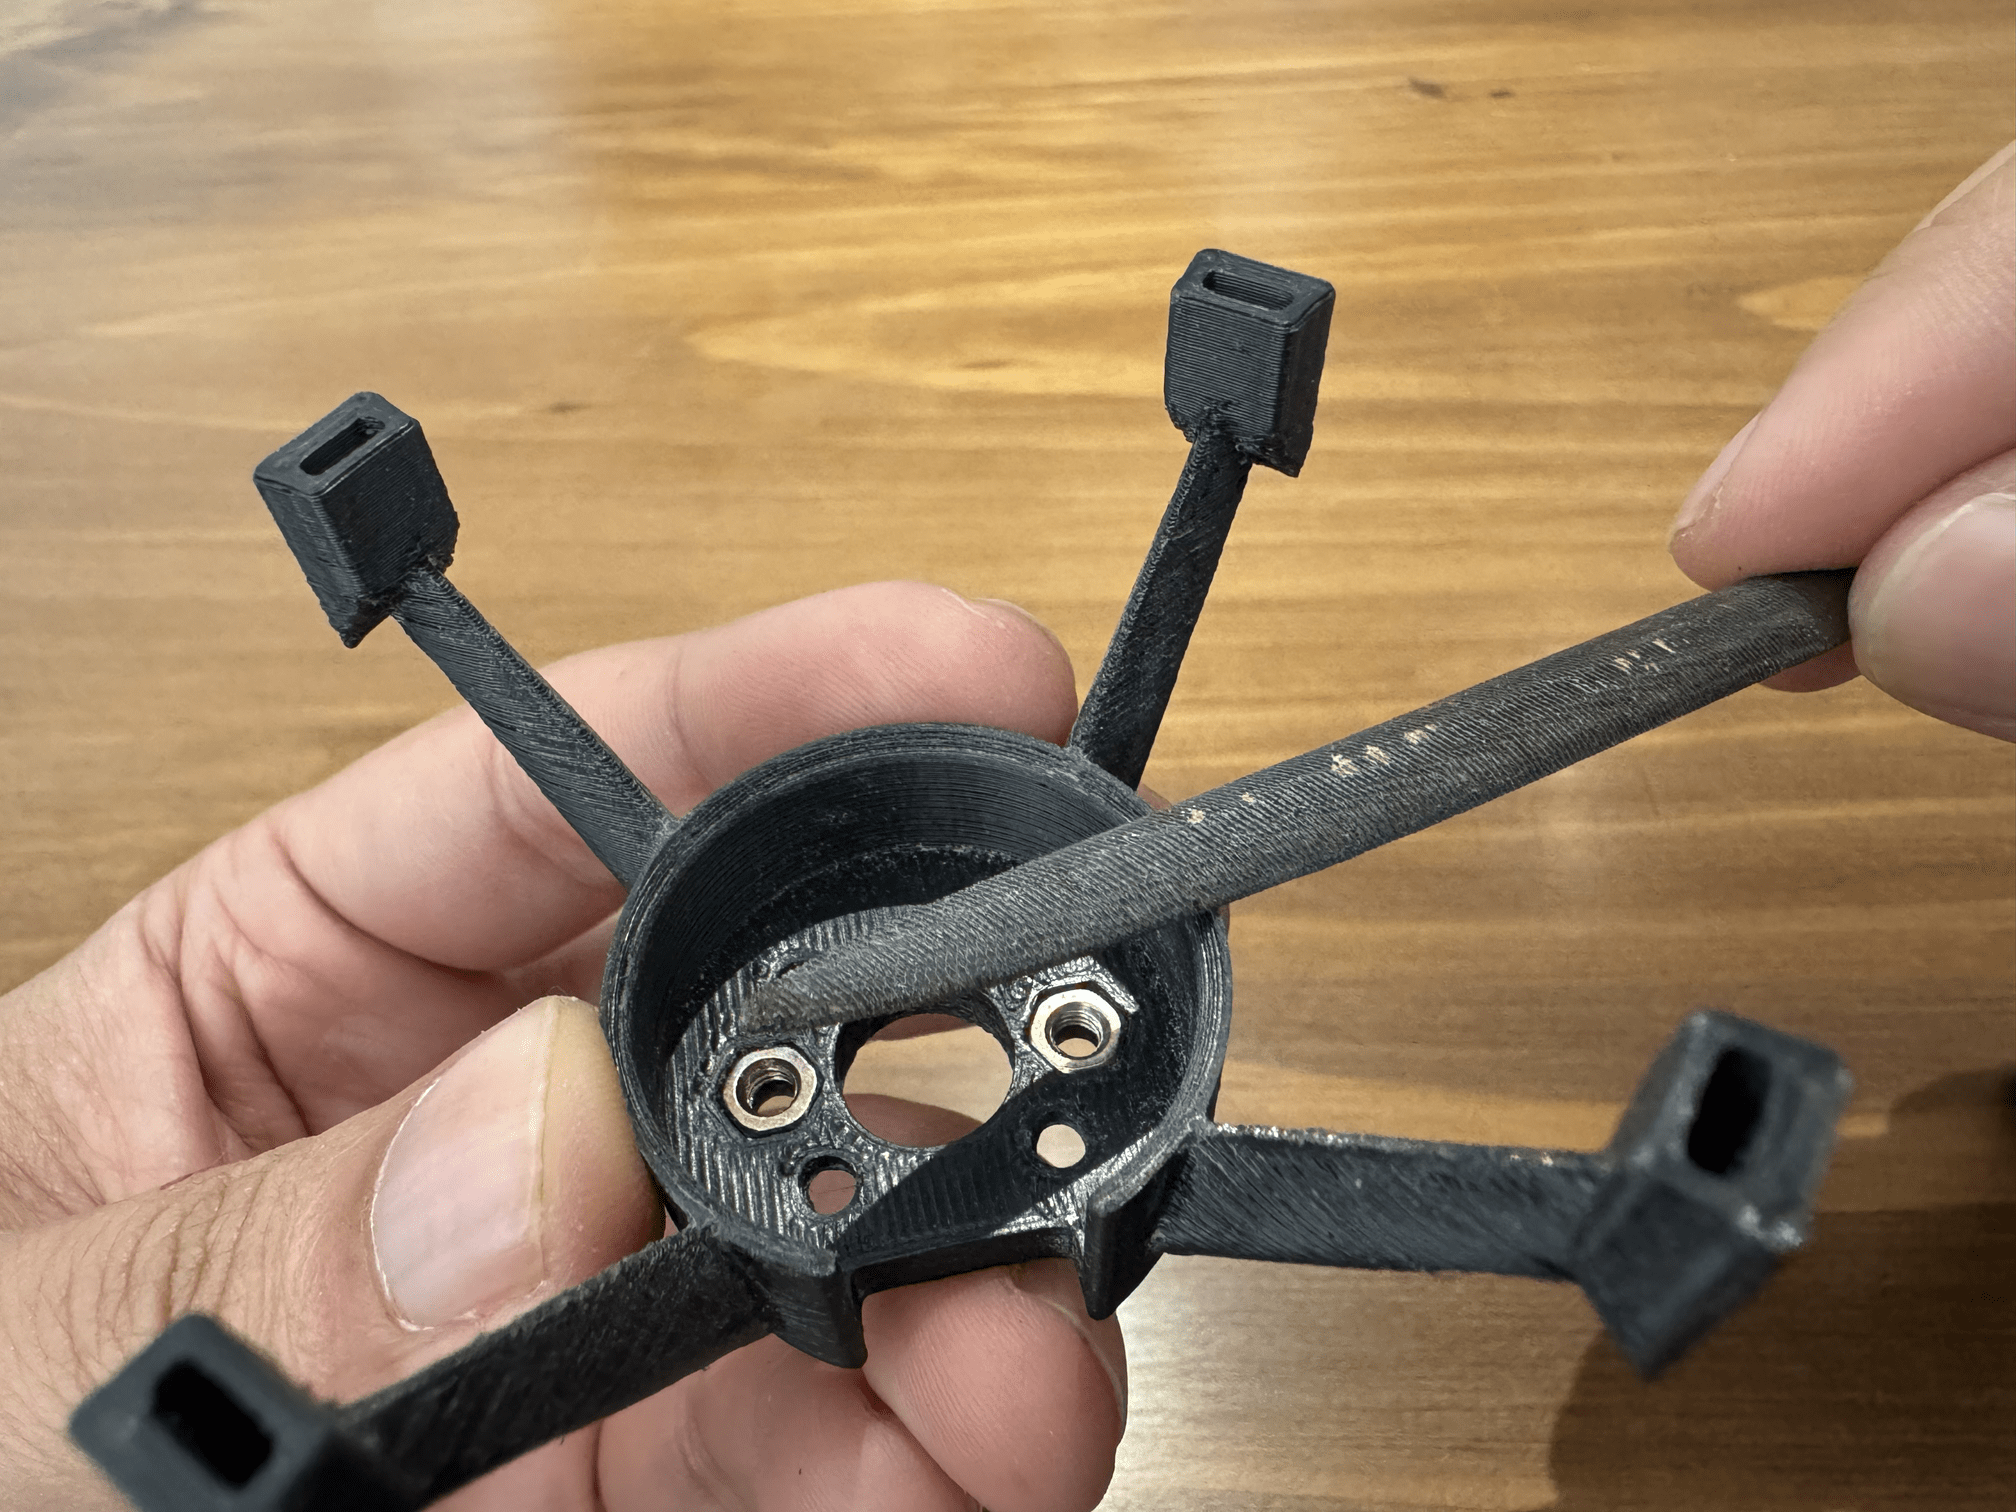
Asegúrate que el encaje entre la base y el ducto de la carcasa sea el correcto. Si las piezas no encajan con facilidad, utiliza una lima o lija para desgastar las superficies que no encajan bien.
Paso 3: montar el motor brushless en la carcasa
Inserta el motor brushless en la base de la carcasa y atorníllalo por la parte posterior. Estos tornillos vienen incluidos cuando compras el motor, por lo que todo lo necesario ya está disponible.
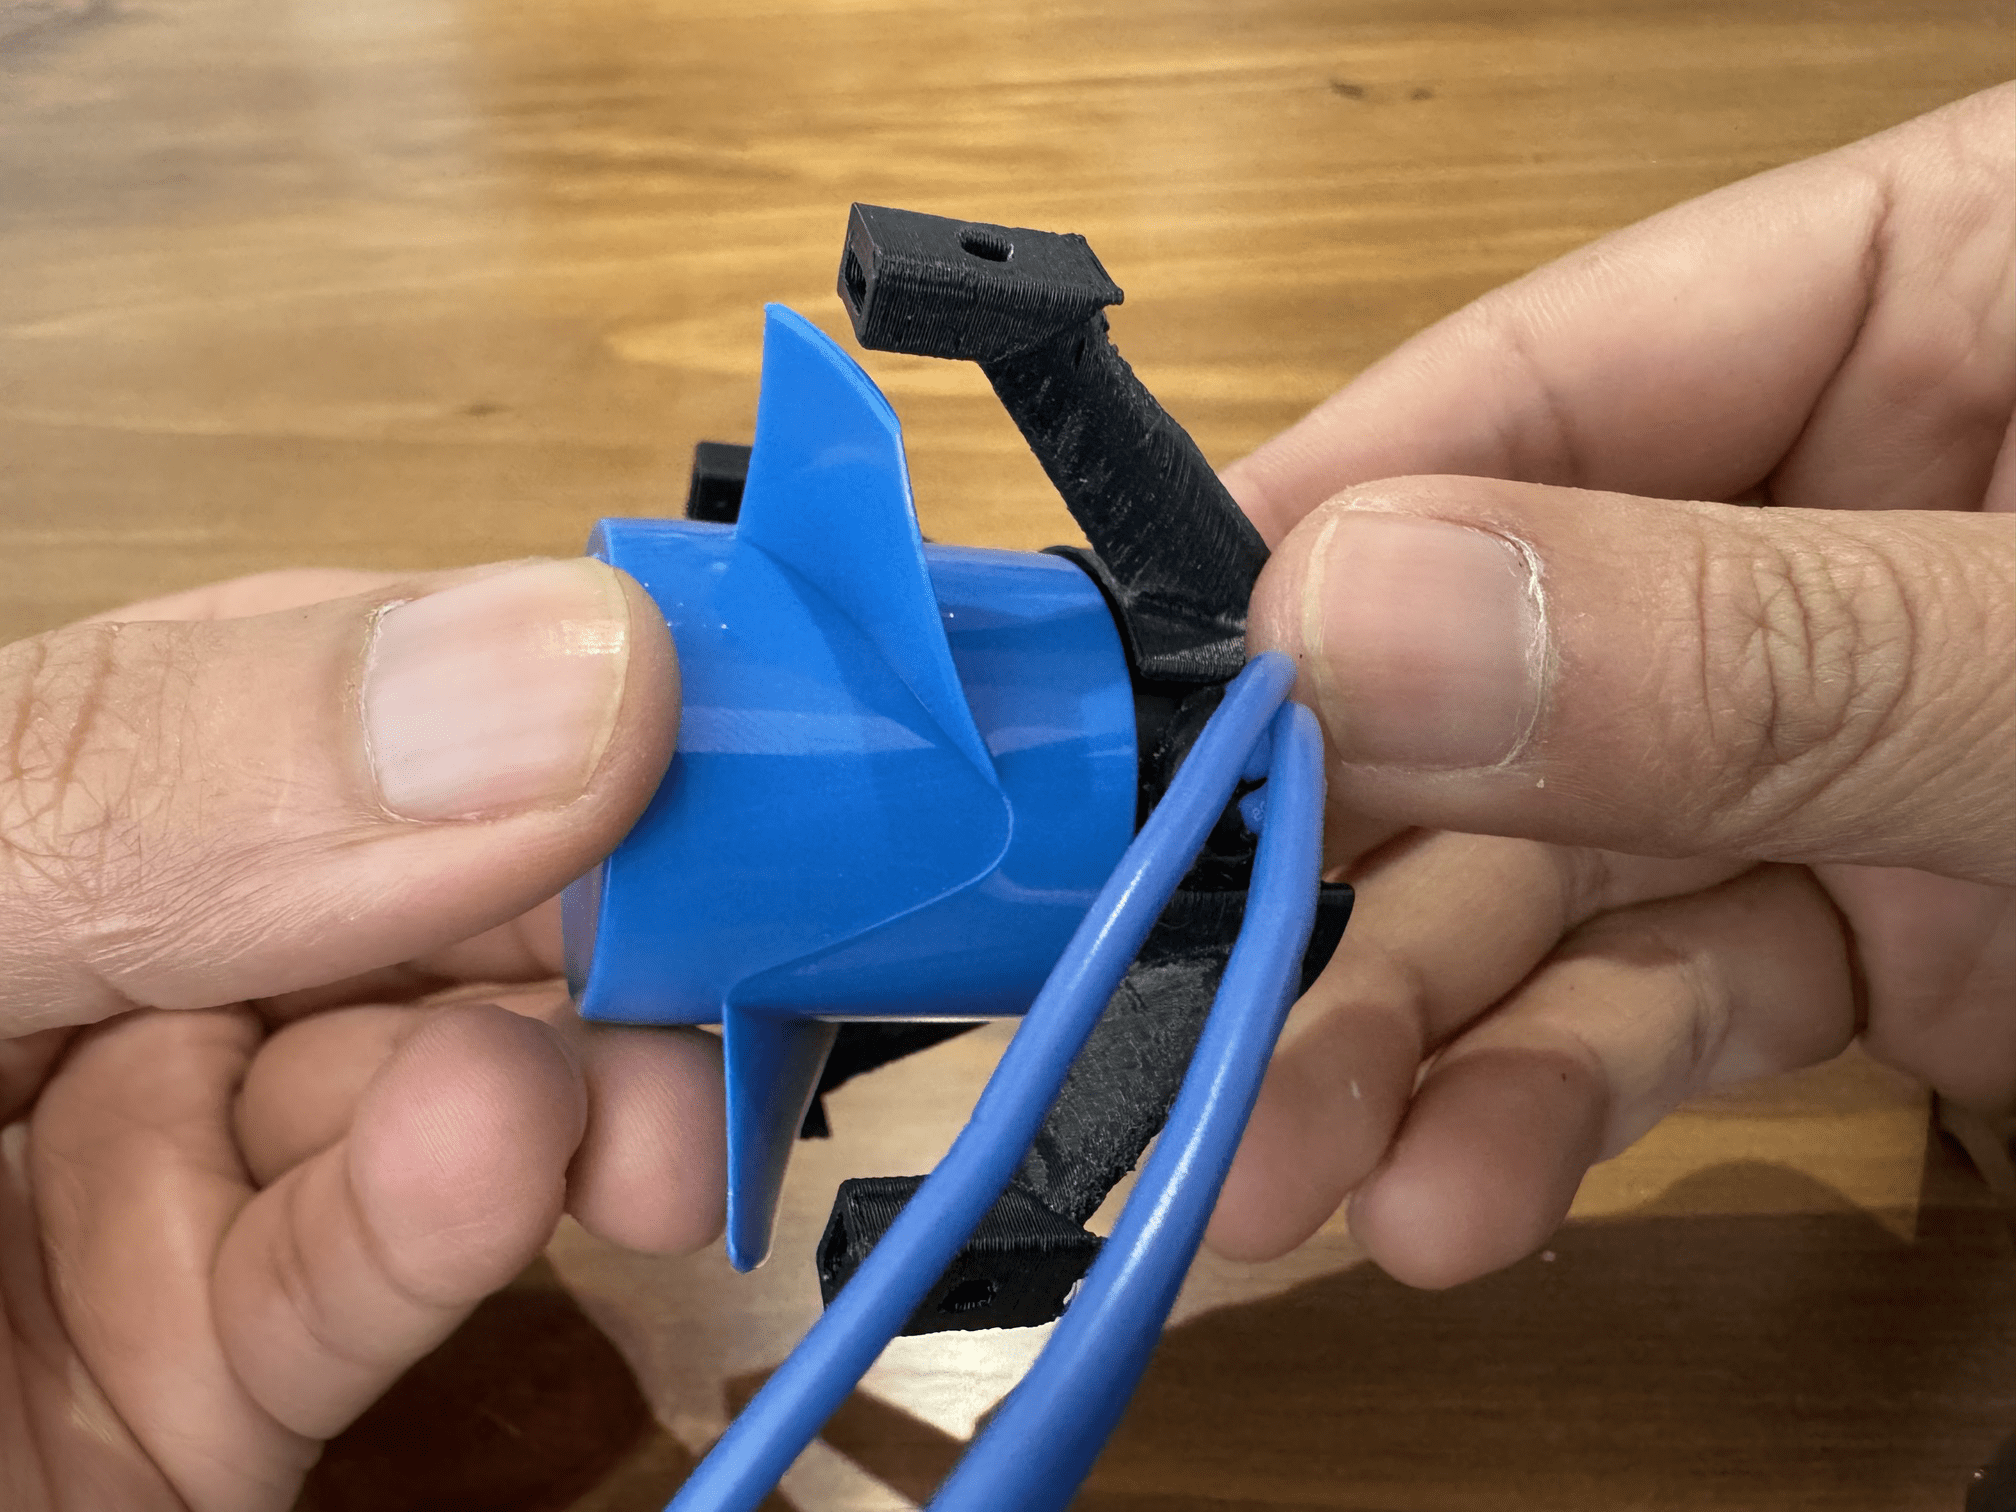
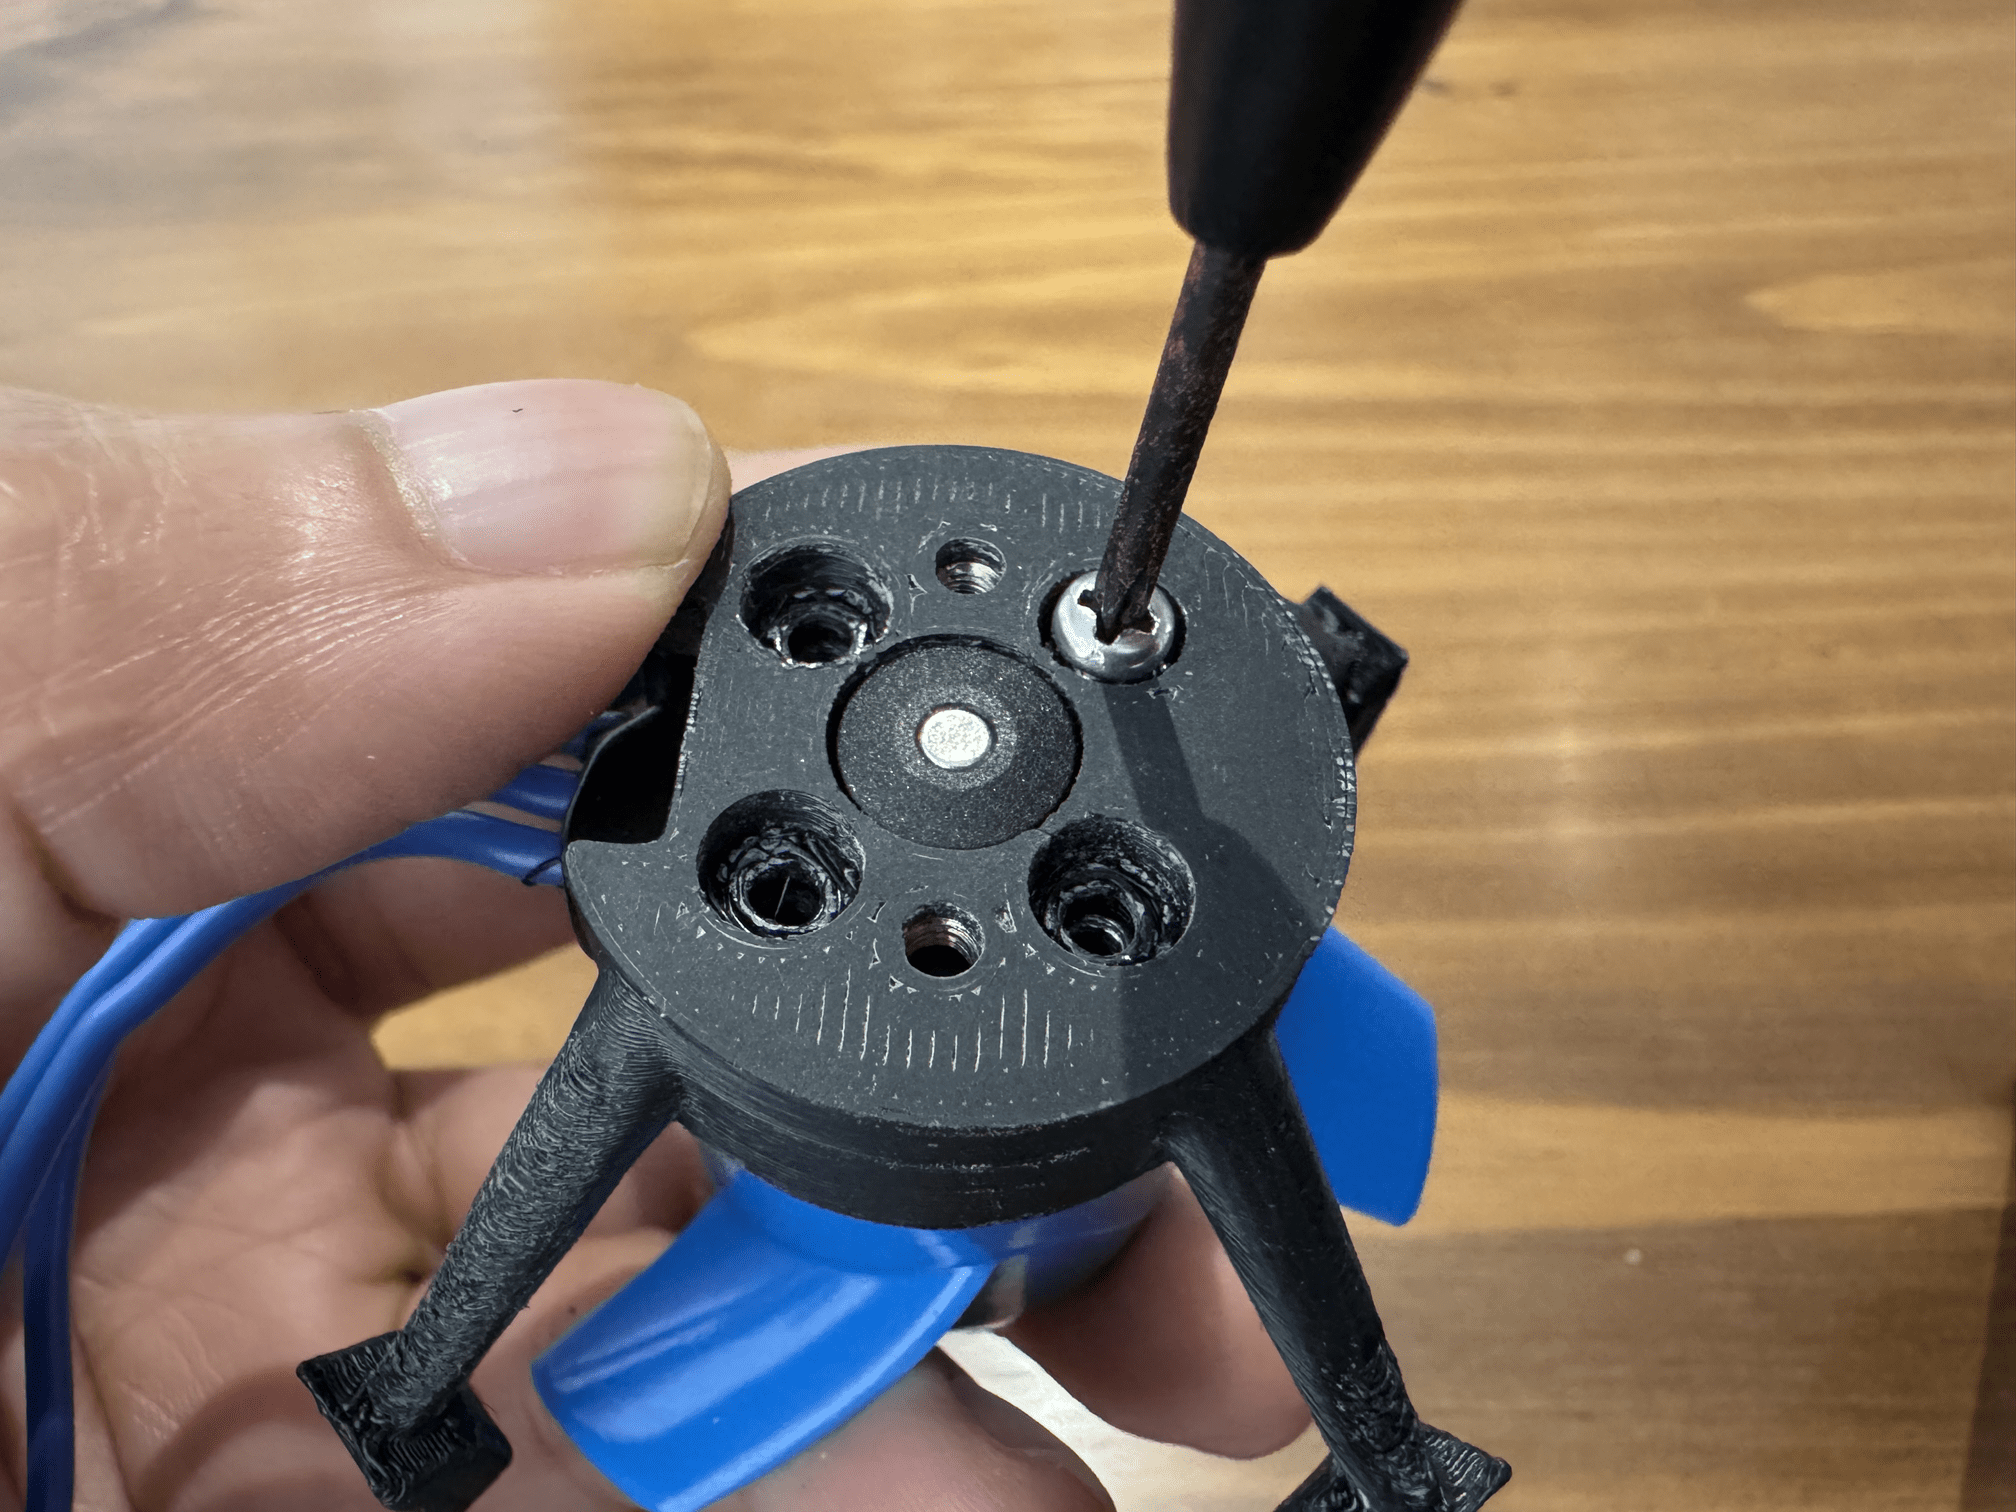
Gira la hélice con la mano y revisa que no tenga ningún impedimento para rotar con libertad. Si encuentras alguna resistencia, revisa por dónde podría estar el contacto con la base, desatornilla el motor y utiliza una lima o una lija para desgastar la zona que opone resistencia al giro.
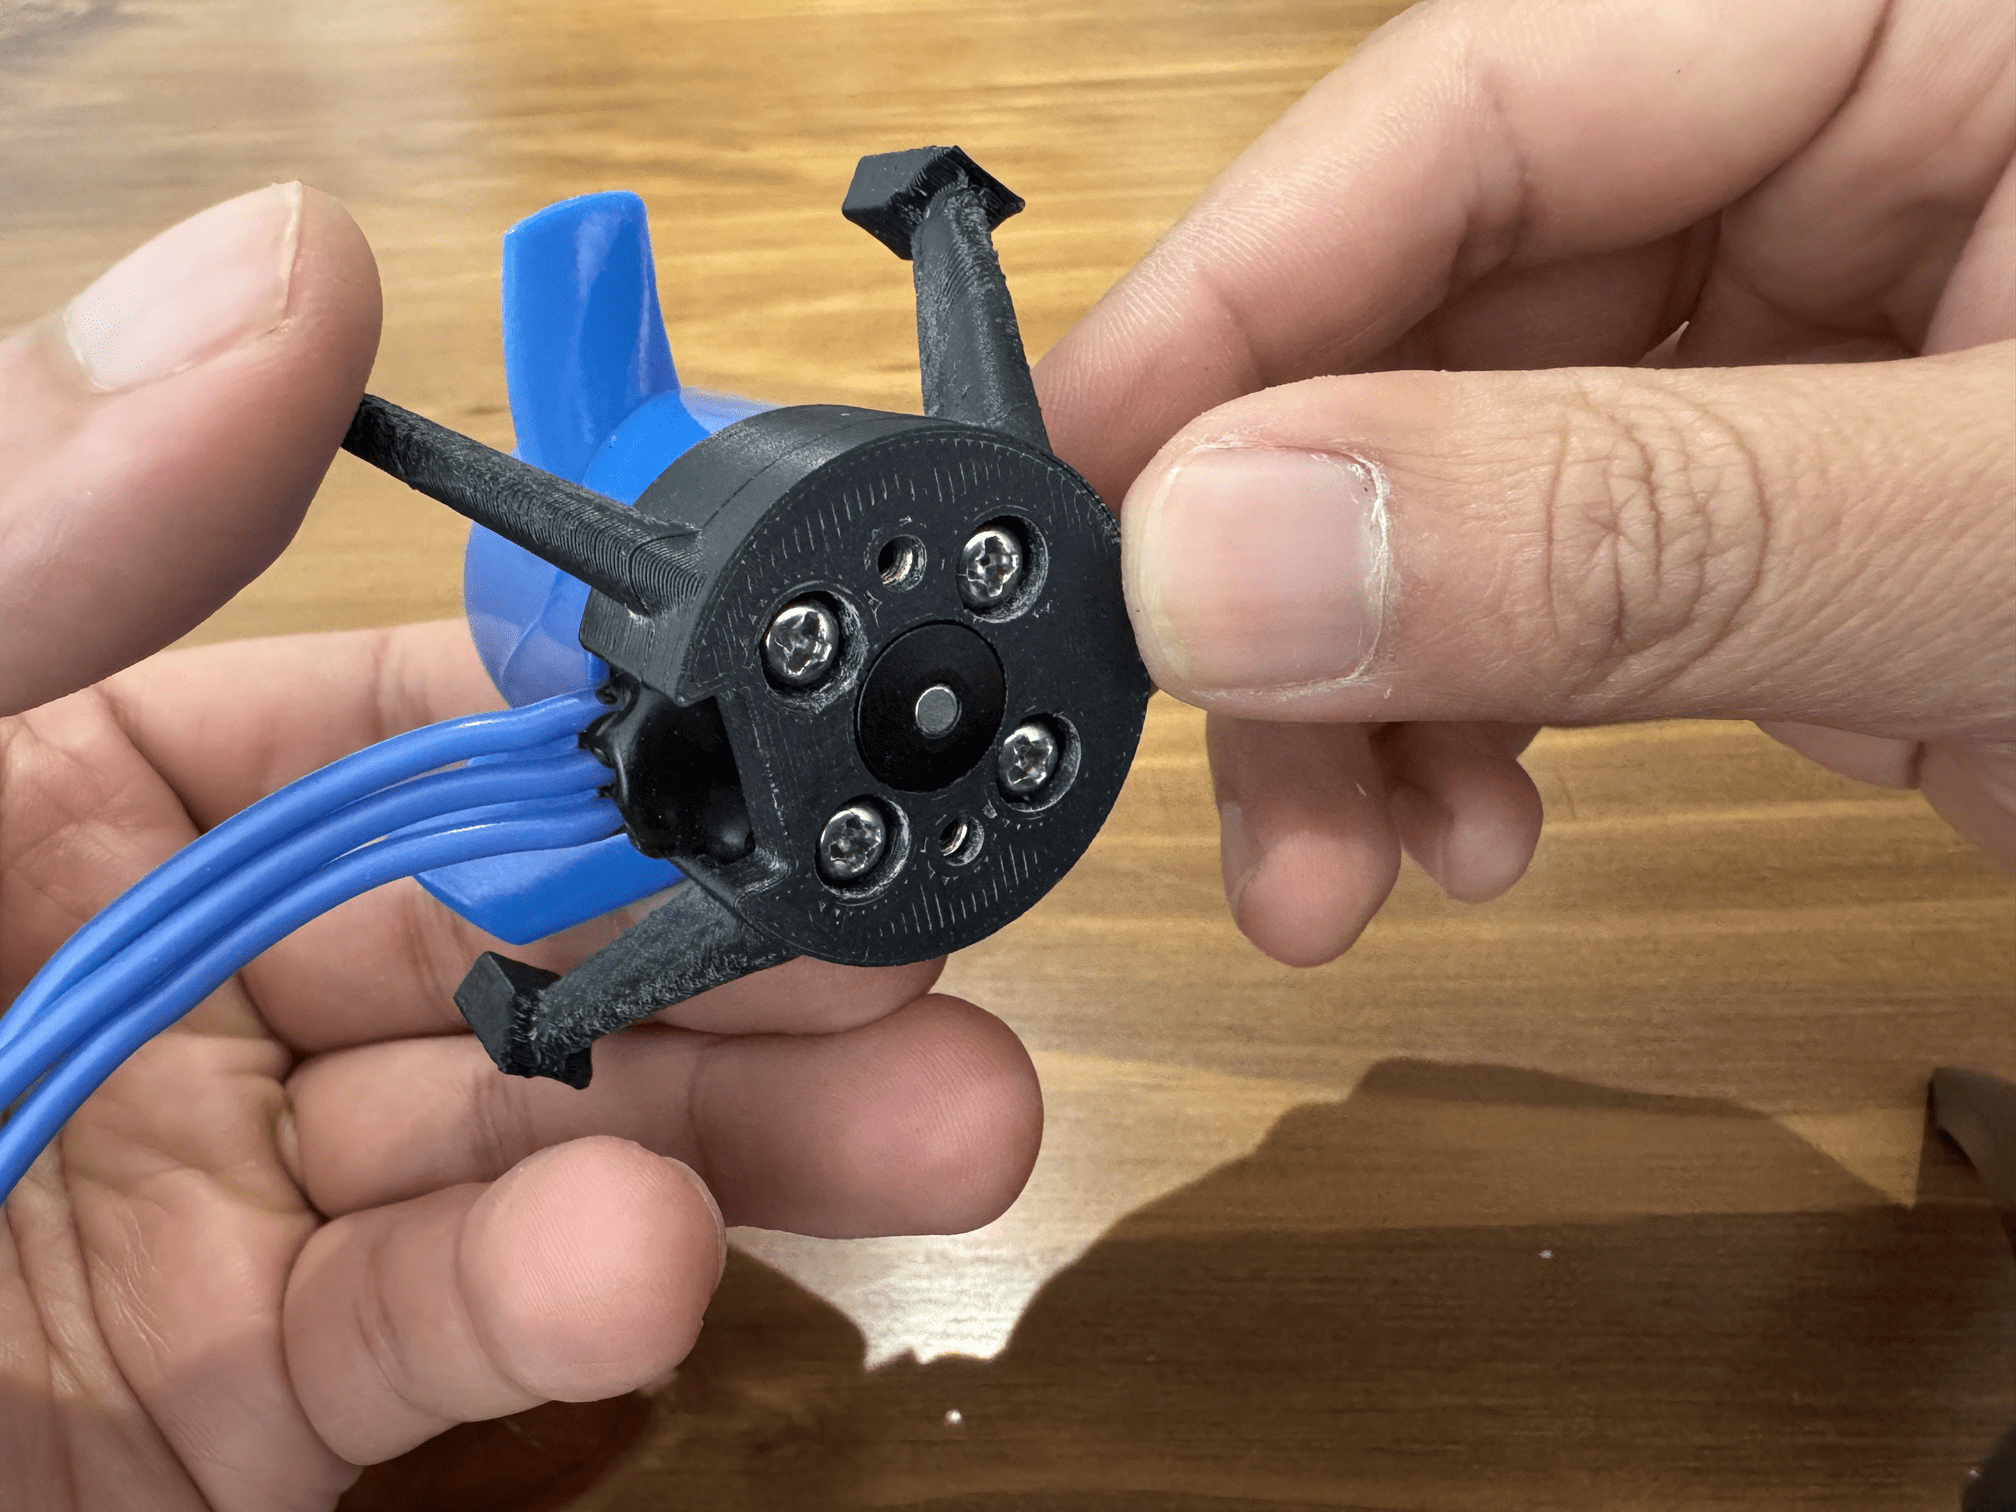
La hélice debe girar totalmente libre.
Paso 4: insertar tuercas M4 en el ducto
Inserta las cuatro tuercas M4 en las ranuras que tiene el ducto, estas tuercas nos ayudarán más adelante para fijar el propulsor sobre el cuerpo del AUV.
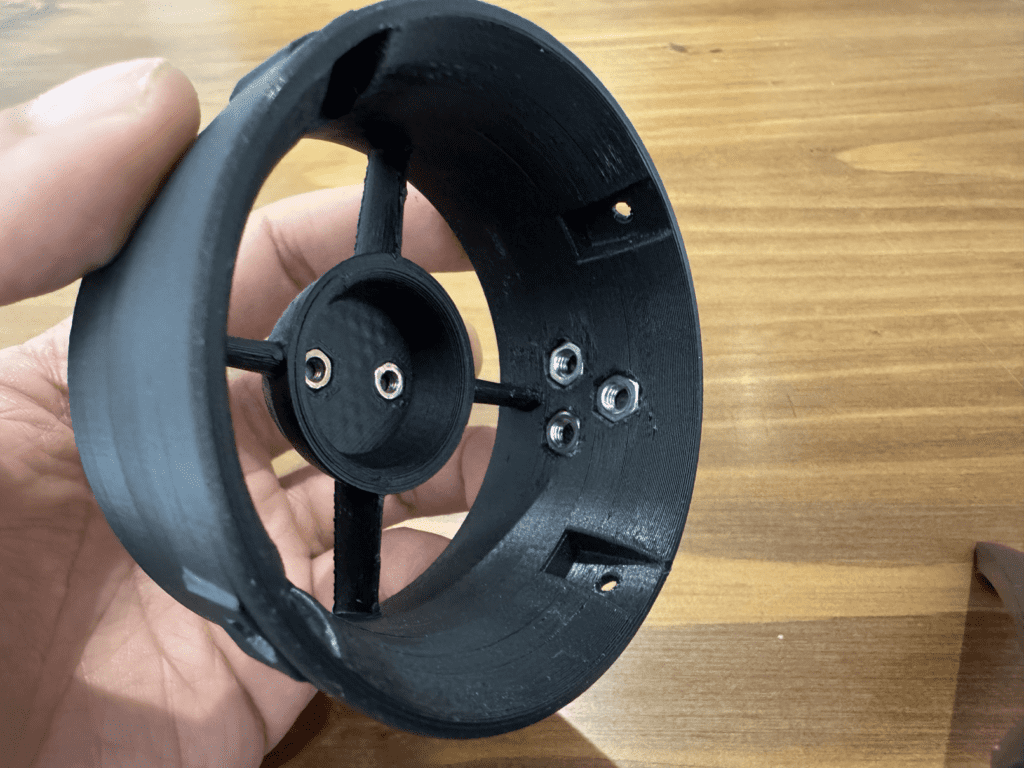
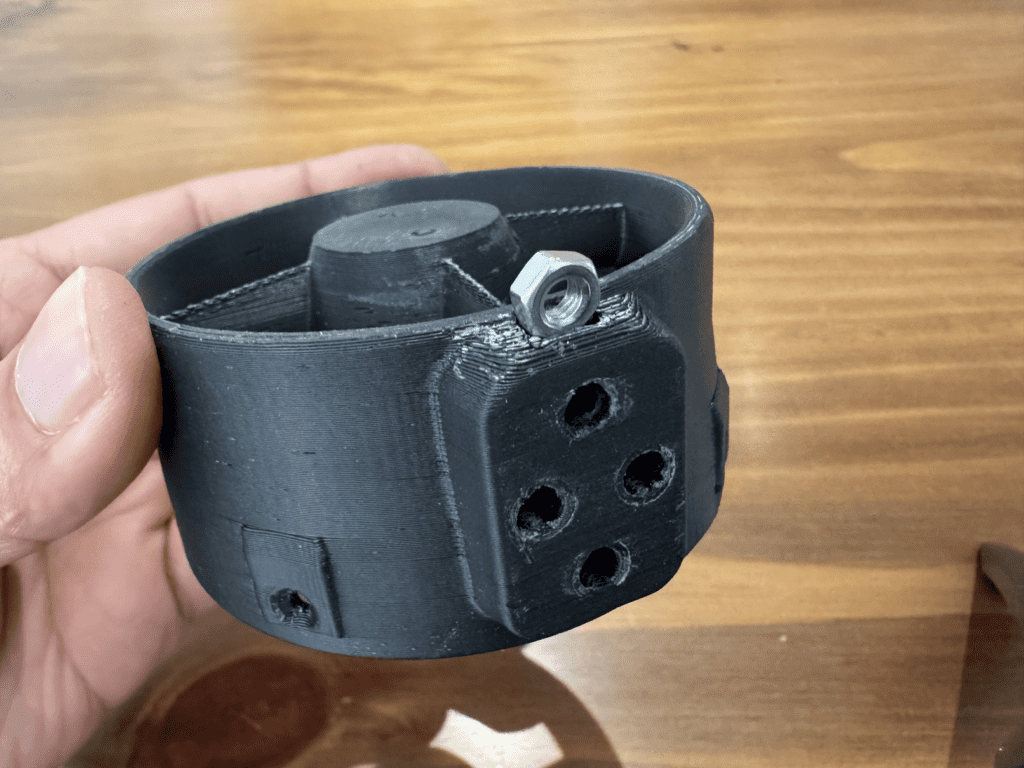
Paso 5: instalar el cono frontal (versión FDM)
Si imprimiste la versión FDM, inserta dos tuercas M3 en la parte interior del ducto de la carcasa y por la parte exterior posiciona el cono frontal de la carcasa. Asegura la posición del cono con los pernos M3x8.
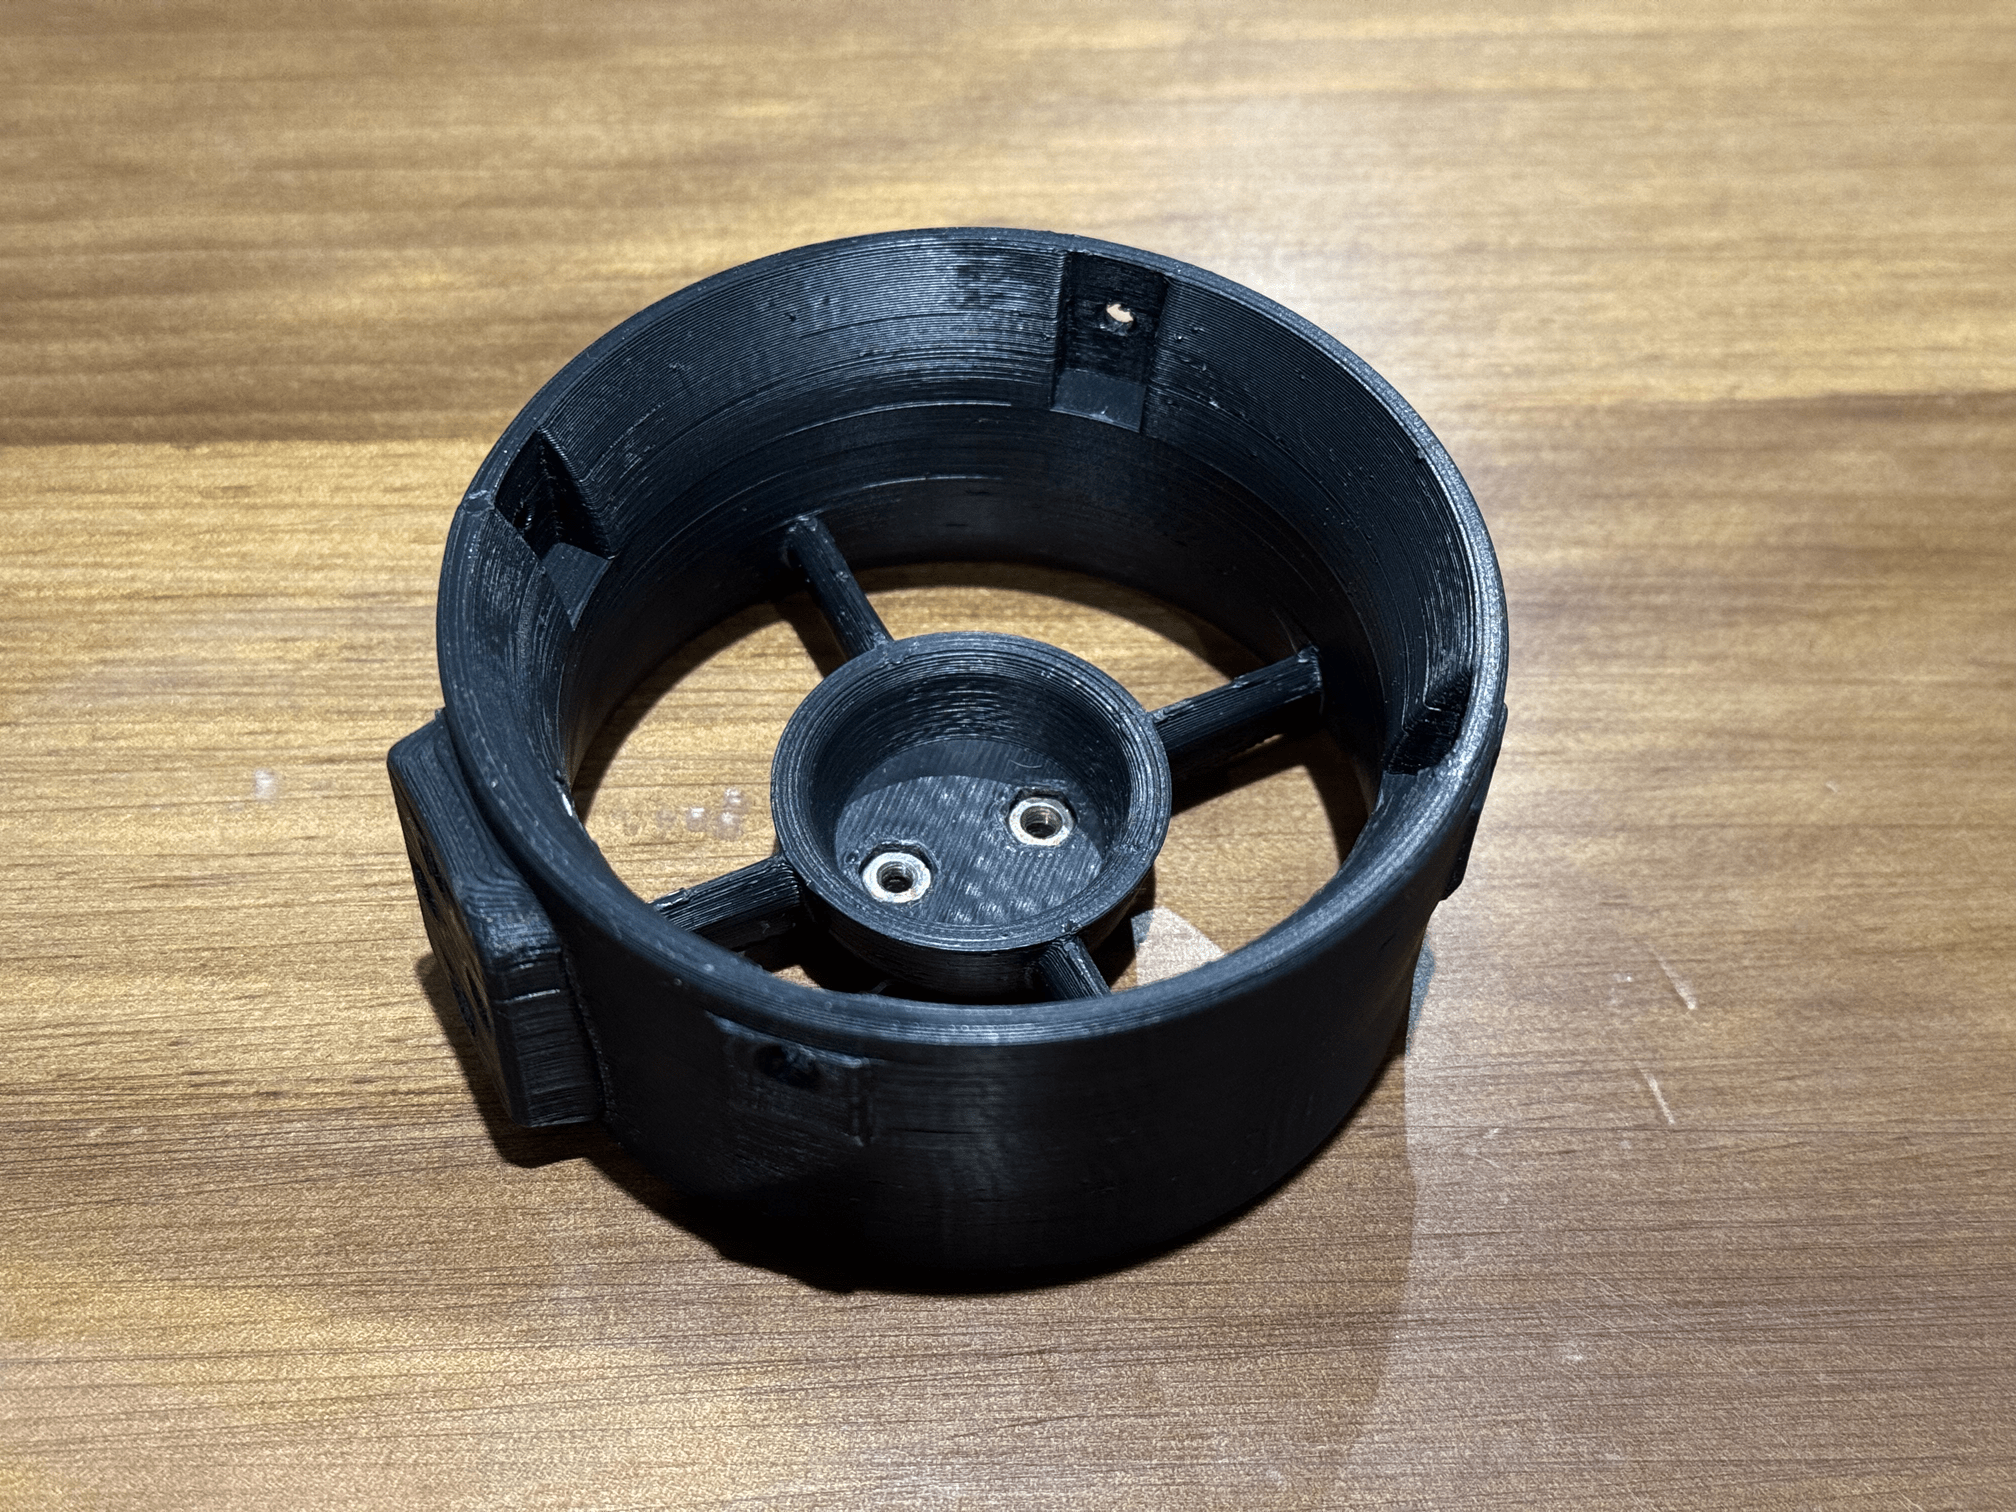
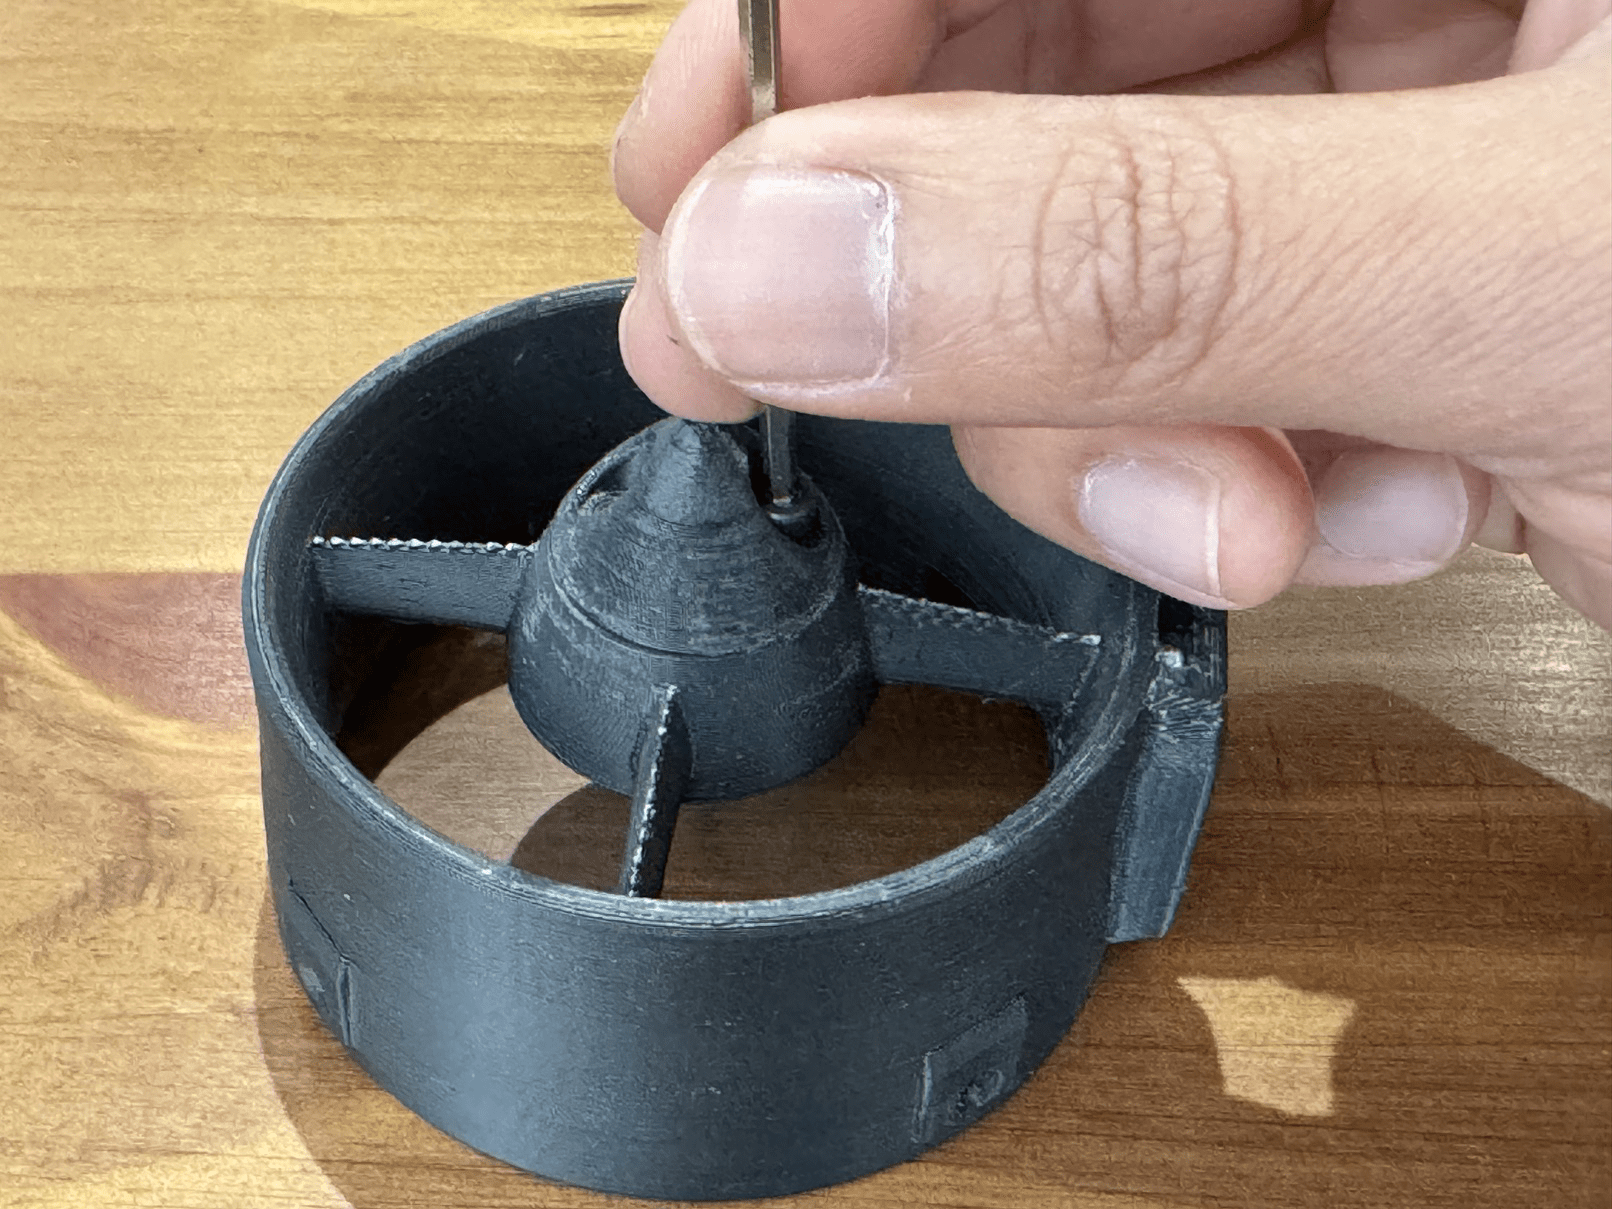
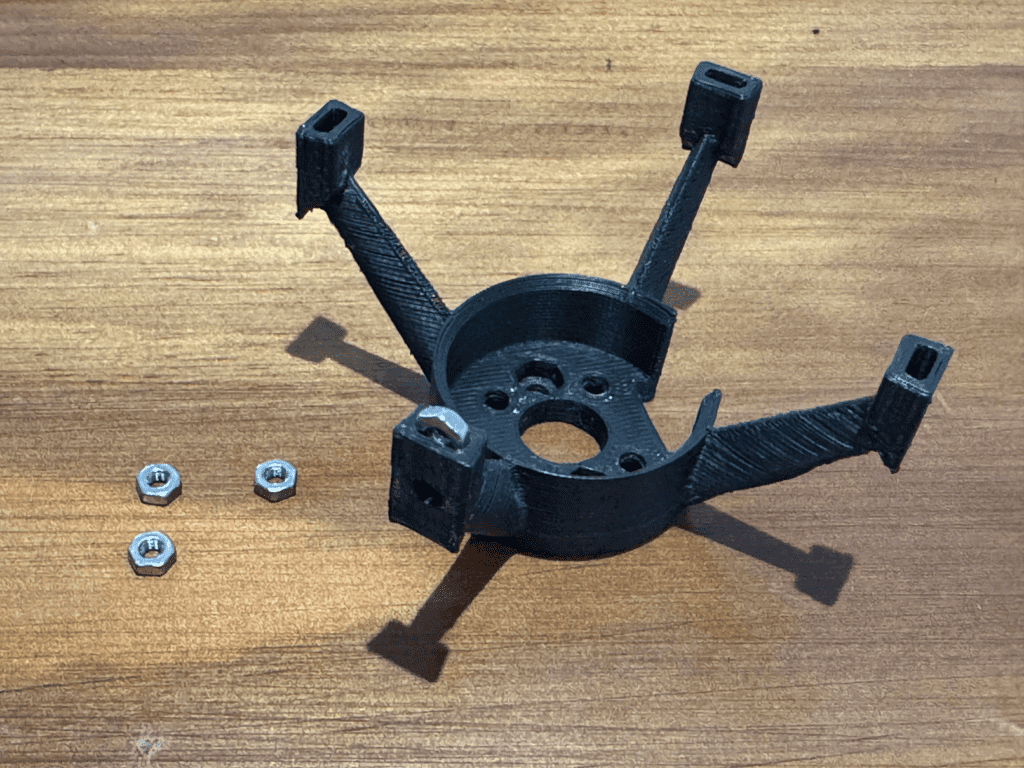
Paso 6: unir la base al ducto con pernos M2.5
Inserta las cuatro tuercas M2.5 en las ranuras de la base impresa (como se muestra en la imagen) e inserta el ensamble previo en el ducto de la carcasa. Utiliza una llave allen para atornillar los pernos M2.5×6 y asegurar la unión entre ambas partes.
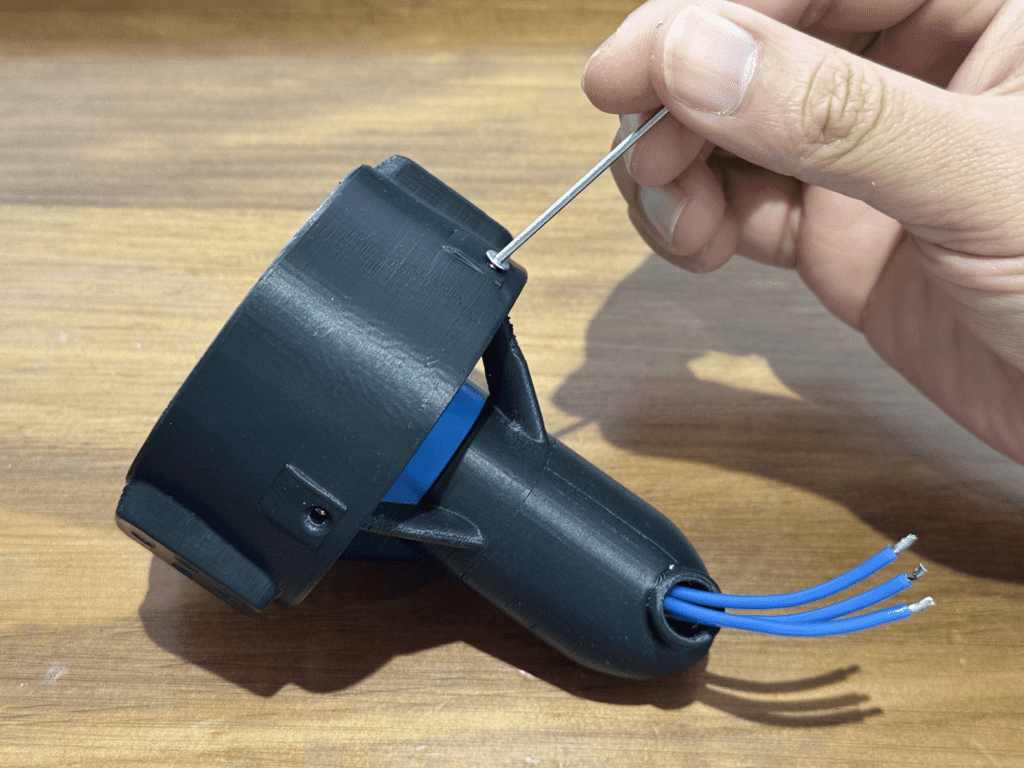
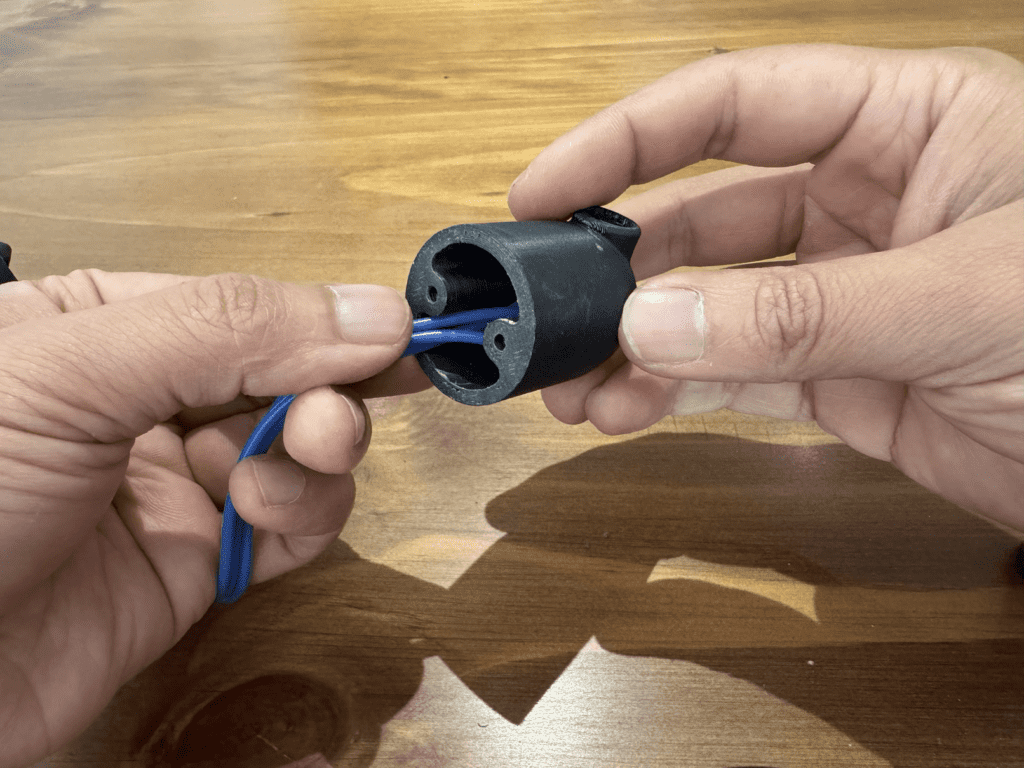
Paso 7: pasar los cables y cerrar con el cono posterior
Pasa los cables del motor por el cono posterior y asegure la posición de este componente con dos pernos M3x8.
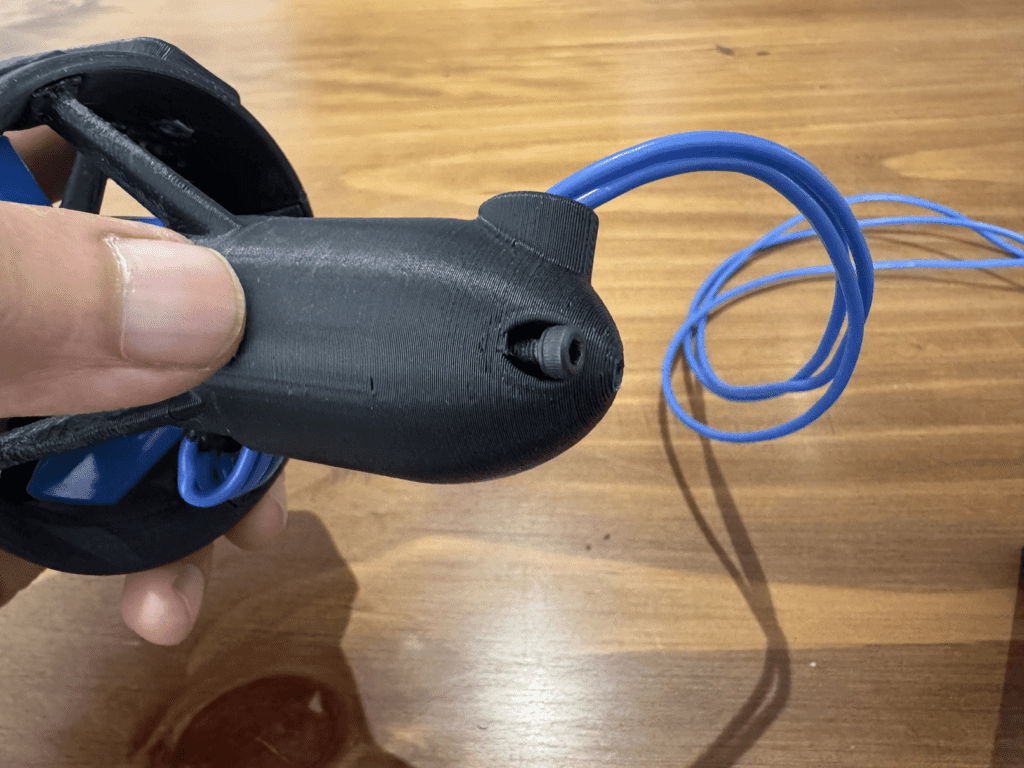
Con esto, los propulsores ya están listos para someterse a la conexión eléctrica y las primeras pruebas en seco y en agua, las cuales serán fundamentales para evaluar su desempeño real y ajustar cualquier detalle en el diseño o en la configuración de los componentes.
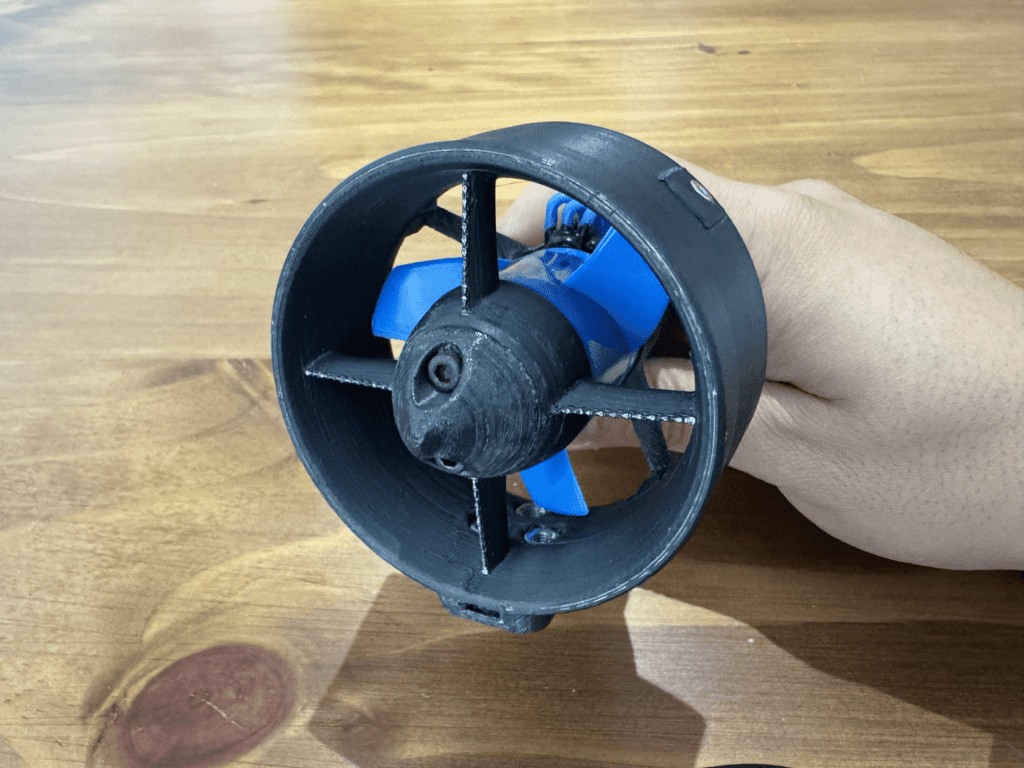
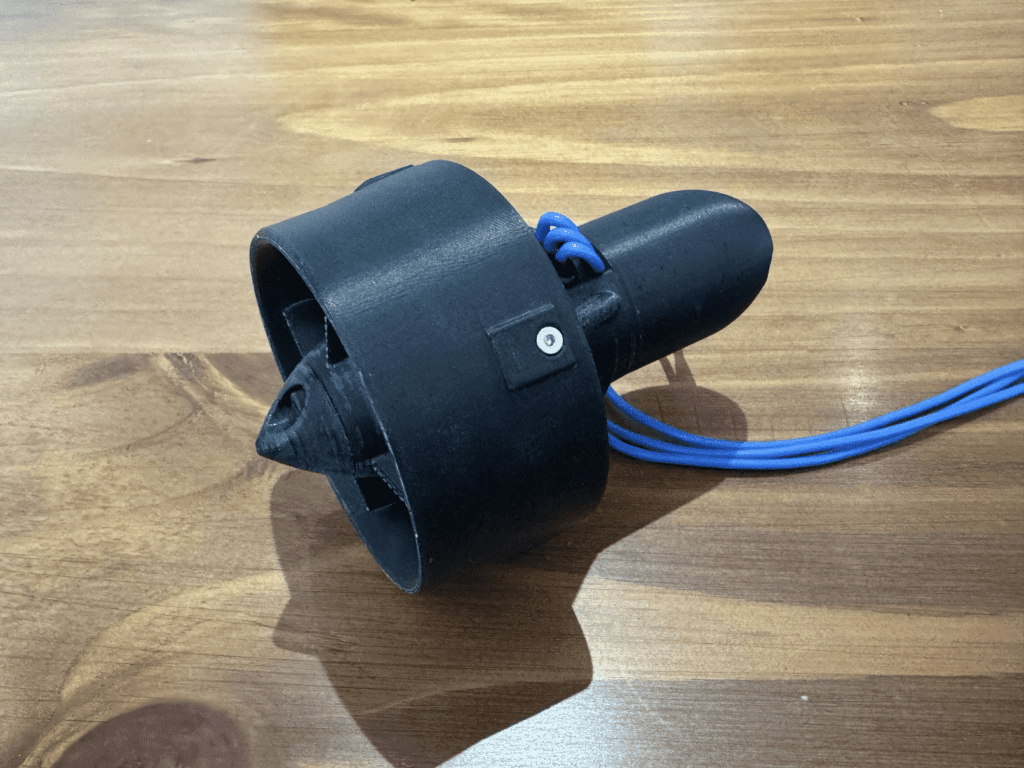
Control de velocidad del propulsor submarino impreso en 3D
Para que el propulsor funcione, es necesario conectarlo a un sistema de control. Normalmente el controlador utilizado en motores brushless es conocido como ESC (Electronic Speed Controller) y en este caso utilizaremos el siguiente:
Controlador de velocidad
ESC bidireccional de 20A
Disipación de calor mejorada
Este controlador es el adecuado para nuestro motor brushless.
Click para comprar
Cada vez que haces una compra utilizando el link brindado arriba, ayudas a mantener con vida a este proyecto.
Pruebas de funcionamiento
Una vez completado el ensamblaje y las conexiones eléctricas (que mostraremos ahora), las pruebas de funcionamiento son esenciales para verificar que los propulsores del AUV operen de manera confiable bajo condiciones normales de trabajo. Estas pruebas se realizaron en dos fases: pruebas en seco (sin inmersión en agua) y pruebas en condiciones reales, bajo agua.
Conexión eléctrica de la prueba
Para realizar la prueba haremos una conexión eléctrica hacia una batería 4S (16.8V) de prueba y usaremos un Arduino UNO para generar una señal PWM que controlará la rotación del propulsor.
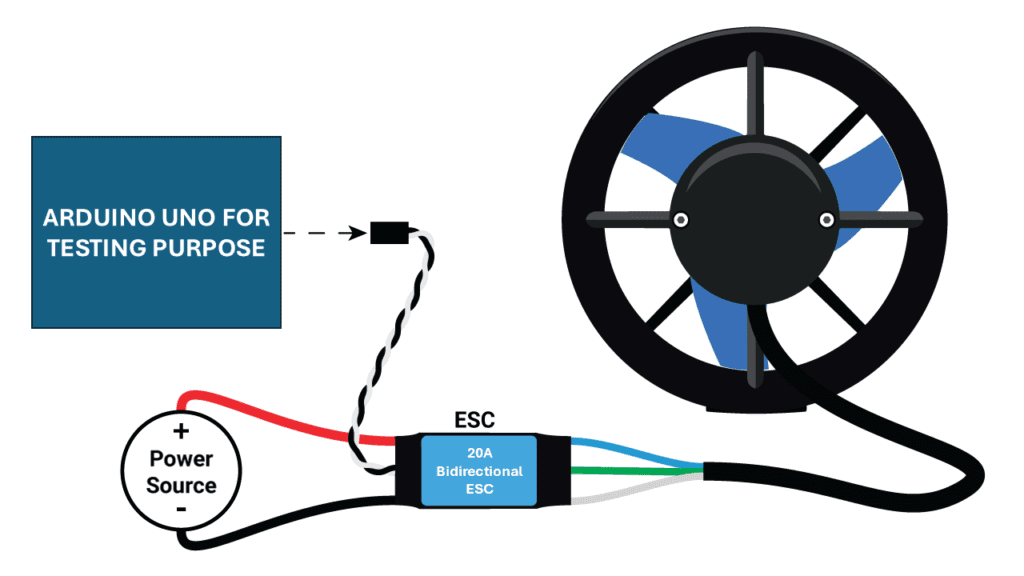
En ambos casos, dejaré un video para que puedan observar el funcionamiento.
Pruebas en seco
La primera prueba se llevó a cabo sin sumergir el sistema, con el objetivo de asegurar que los componentes eléctricos y mecánicos funcionaran correctamente antes de exponerlos al entorno acuático.
Prueba húmeda del propulsor submarino impreso en 3D
La siguiente prueba se realizó sumergiendo el propulsor impreso en 3D en agua, con el objetivo de verificar su funcionamiento cuando está expuesto al entorno acuático que es donde se desempeñará normalmente.
Preguntas frecuentes sobre propulsores submarinos
¿Qué motor usar para un propulsor submarino casero?
En este proyecto uso el F2838-350kv porque cumple con tres cosas que considero importantes: viene impermeabilizado de fábrica (lo cual te ahorra el dolor de cabeza de sellarlo tú mismo), está disponible en versiones de giro horario y antihorario (necesario si vas a usar varios propulsores en el mismo vehículo para contrarrestar el torque), y su precio es razonable. Cualquier motor brushless outrunner impermeabilizado de tamaño similar te puede funcionar, pero ten cuidado con los motores convencionales sin sellado: terminan corroyéndose en pocas inmersiones.
¿En qué material conviene imprimir la carcasa?
Mi primera recomendación es PLA reforzado con fibra de carbono si imprimes en FDM. Es rígido, no se deforma con la humedad como el PLA estándar y resiste bien el contacto prolongado con agua. Si no consigues ese material, el ASA es la segunda mejor opción —incluso es mejor para uso prolongado al sol. Si imprimes en resina, busca alguna resina ABS-like o resina PA (nylon) para tener buena tenacidad. Lo que no recomiendo es PLA estándar: con la humedad termina hidratándose y perdiendo propiedades mecánicas.
¿Cómo se controla la velocidad del motor?
El motor brushless no se conecta directamente a la batería: necesita un ESC (Electronic Speed Controller) que traduzca una señal PWM en pulsos eléctricos sincronizados al estator. Para un propulsor submarino te conviene un ESC bidireccional, porque te permite invertir el sentido de giro y, por tanto, hacer que el vehículo retroceda o gire sin necesidad de mecanismos mecánicos. La señal PWM la puedes generar desde un Arduino, un Pixhawk o cualquier microcontrolador con salida PWM.
¿Qué diferencia hay entre un propulsor submarino y un thruster?
Ninguna técnica. «Thruster» es el término que usa la industria de la robótica submarina (sobre todo en inglés) para referirse al mismo dispositivo. En español decimos propulsor submarino, propulsor acuático o propulsor de agua, dependiendo del contexto. La referencia comercial más conocida es el T200 de Blue Robotics, que es básicamente la misma idea ejecutada con calidad industrial —y precio de 200 USD por unidad.
¿Cuánto cuesta armar uno desde cero?
Entre 25 y 35 USD por unidad, contando todo: motor (~15-20), ESC (~8-12), pernos y tuercas INOX (~2), y los gramos de filamento. La diferencia con un T200 comercial es enorme: pagas 6 a 8 veces menos por una pieza que cumple el mismo rol para prototipado y proyectos académicos. Obviamente no esperes resistencia de grado industrial ni certificación IP68 —para eso, paga el T200.
¿Qué es exactamente un AUV?
AUV viene de «Autonomous Underwater Vehicle». Es un robot submarino que toma sus propias decisiones a partir de un programa cargado de antemano: no lleva cable, no hay un piloto del otro lado, simplemente ejecuta una misión usando sus sensores y algoritmos. Esto lo diferencia del ROV (Remotely Operated Vehicle), que sí está conectado por cable a un operador en superficie. Nuestro proyecto Ai Apaec es un AUV: una vez programado y sellado, se sumerge y opera por su cuenta.
Conclusiones y siguientes pasos
Hemos completado esta iteración donde nos habíamos propuesto desarrollar y ensamblar un propulsor submarino impreso en 3D 100% funcional. Considero que se ha cumplido el objetivo y por lo visto en la demostración, hemos cubierto el requerimiento o necesidad que teníamos cuando empezamos esta iteración. Como siguiente paso, se debe considerar imprimir y ensamblar los otros 4 propulsores que van a ser parte del vehículo.
Como objetivo para una siguiente iteración, vamos a proponernos diseñar una primera versión del casco del AUV ¡Estén atentos a lo que se viene!
1 comentario en «Propulsor submarino impreso en 3D: guía DIY paso a paso»
Los comentarios están cerrados.